Robot Gripper Seçim Rehberi
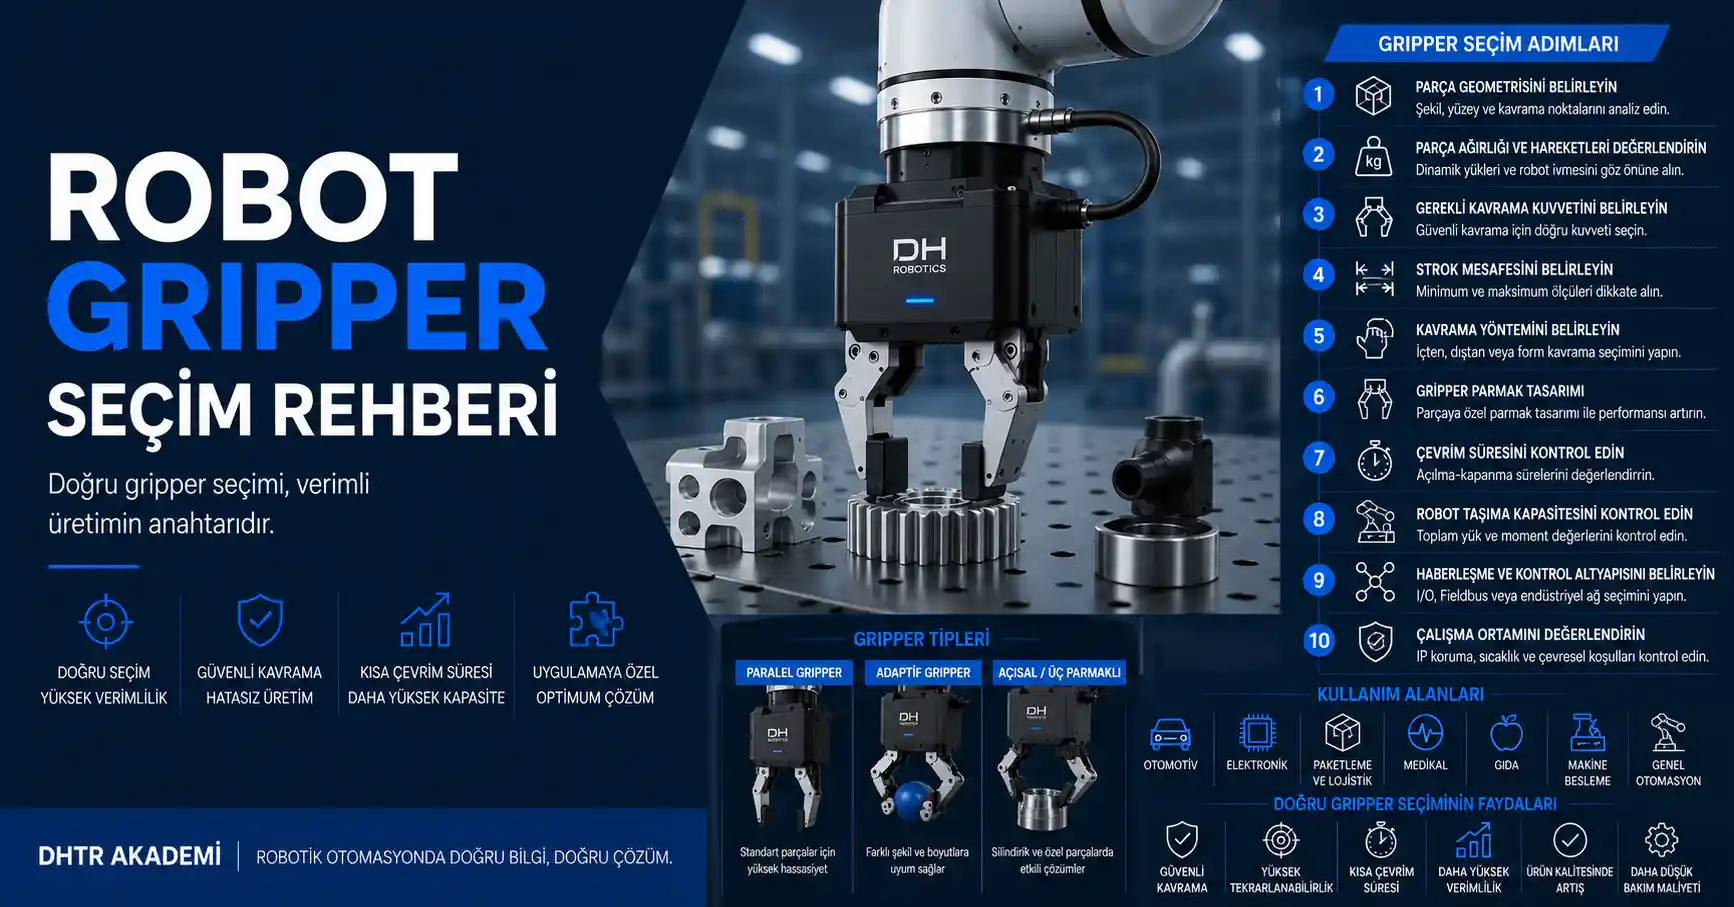
Robot gripper seçimi; parça ağırlığı, geometri, kavrama yöntemi, gerekli kuvvet, strok, çevrim süresi ve robot taşıma kapasitesi gibi birçok parametrenin birlikte değerlendirilmesini gerektirir. Yanlış gripper seçimi ürün hasarı, kararsız kavrama veya çevrim süresinin artması gibi sorunlara neden olabilir. Bu rehberde doğru robot gripper seçimi için temel mühendislik kriterlerini adım adım inceliyoruz
DHTR-006
Robot Gripper Seçim Rehberi
Kategori: Teknik Rehber
Okuma Süresi: 6 Dakika
Robot Gripper Seçimi Neden Önemlidir?
Robotik otomasyon sistemlerinde robot kolunun kapasitesi kadar, iş parçasıyla doğrudan temas eden gripper seçimi de sistem performansını belirler.
Robot yüksek hız ve tekrarlanabilirliğe sahip olsa bile uygun olmayan bir gripper kullanıldığında parça güvenli şekilde kavranamayabilir, hedef çevrim süresine ulaşılamayabilir veya ürün üzerinde deformasyon oluşabilir.
Bu nedenle robot gripper seçimi yalnızca katalogdan taşıma kapasitesi ve strok değerine bakılarak yapılmamalıdır. Parçanın fiziksel özelliklerinden robot hareketlerine, proses gereksinimlerinden çalışma ortamına kadar sistemin tamamı değerlendirilmelidir.
Gripperların robotik sistem içerisindeki görevini ve temel çalışma prensibini incelemek için DHTR-001 – Elektrikli Gripper Nedir? yazımıza göz atabilirsiniz.
1. Parçanın Geometrisini Belirleyin
Gripper seçiminde ilk değerlendirilmesi gereken unsur iş parçasının geometrisidir.
Parça;
Silindirik
Prizmatik
Düz yüzeyli
Düzensiz geometrili
Hassas veya deformasyona açık
olabilir.
Geometri, yalnızca gripper tipini değil, kavrama parmaklarının tasarımını da belirler.
Düzenli geometrilere sahip parçaların kavranmasında iki parmaklı paralel gripper etkili bir çözüm olabilir. Farklı şekil ve ölçülerde ürünlerin aynı sistem içerisinde işlenmesi gereken uygulamalarda ise adaptif gripper çözümleri değerlendirilebilir.
Bu iki kavrama teknolojisini ayrıntılı incelemek için DHTR-002 – Paralel Gripper Nedir? ve DHTR-003 – Adaptif Gripper Nedir? içeriklerinden yararlanabilirsiniz.
2. Parça Ağırlığını ve Robot Hareketlerini Değerlendirin
Gripperın taşıması gereken yük yalnızca parçanın statik ağırlığından ibaret değildir.
Robot hızlandığında, yavaşladığında veya yön değiştirdiğinde parçaya dinamik kuvvetler etki eder. Özellikle yüksek ivmeli uygulamalarda bu kuvvetler kavramanın güvenilirliğini doğrudan etkileyebilir.
Bu nedenle seçim yapılırken;
Parça ağırlığı
Robot ivmesi
Hareket yönü
Ağırlık merkezi
Kavrama noktası
Sürtünme koşulları
Güvenlik katsayısı
birlikte değerlendirilmelidir.
Örneğin 1 kg ağırlığındaki bir parçanın taşınması, otomatik olarak 1 kg taşıma kapasitesine sahip bir gripperın yeterli olduğu anlamına gelmez.
3. Gerekli Kavrama Kuvvetini Belirleyin
Kavrama kuvveti, robot gripper seçimindeki en kritik parametrelerden biridir.
Kuvvet yetersiz olduğunda ürün robot hareketi sırasında kayabilir veya düşebilir. Gereğinden fazla kuvvet ise plastik, elektronik, cam veya ince cidarlı ürünlerde deformasyon ve hasara neden olabilir.
Elektrikli gripperların önemli avantajlarından biri kavrama kuvvetinin uygulamaya göre ayarlanabilmesidir. Böylece aynı gripper farklı ürünler için farklı kuvvet değerleriyle çalıştırılabilir.
Elektrikli ve pnömatik sistemlerin kuvvet kontrolü açısından farklarını görmek için DHTR-005 – Elektrikli ve Pnömatik Gripper Karşılaştırması yazımızı inceleyebilirsiniz.
4. Strok Mesafesini Doğru Seçin
Gripper stroğu, çenelerin hareket edebildiği mesafeyi ifade eder.
Özellikle aynı üretim hattında farklı ölçülerde ürünler işleniyorsa gerekli strok aralığının doğru belirlenmesi gerekir.
Örneğin farklı çaplara sahip parçaların tek bir robot gripper ile taşınması planlanıyorsa gripperın açılma aralığı tüm ürün ailesini kapsamalıdır.
Ancak mümkün olan en büyük stroğa sahip gripperı seçmek her zaman doğru değildir. Daha büyük strok; ürünün yapısına bağlı olarak gripper boyutu, ağırlığı ve hareket süresi üzerinde etkili olabilir.
Amaç, uygulamanın ihtiyaç duyduğu optimum strok değerini belirlemektir.
5. Kavrama Yöntemini Belirleyin
Her parçanın dış yüzeyinden kavranması gerekmez.
Uygulamaya göre ürün;
Dıştan kavrama
İçten kavrama
Form kavrama
Sürtünme ile kavrama
yöntemlerinden biriyle tutulabilir.
Örneğin halka veya boru benzeri bir ürün iç çapından kavranabilirken, prizmatik bir parça dış yüzeylerinden tutulabilir.
Kavrama yönteminin doğru belirlenmesi, gerekli kuvveti azaltabilir ve robot hareketleri sırasında parçanın daha kararlı taşınmasını sağlayabilir.
6. Gripper Parmak Tasarımını İhmal Etmeyin
Gripper seçilmiş olsa bile sistemin başarısı büyük ölçüde gripper parmaklarının tasarımına bağlıdır.
Standart gripper çenelerine uygulamaya özel parmaklar bağlanarak ürün geometrisine uygun temas yüzeyi oluşturulabilir.
İyi tasarlanmış bir gripper parmağı;
Parçayı doğru noktadan kavrar.
Temas yüzeyini optimize eder.
Kayma riskini azaltır.
Ürün üzerinde iz oluşmasını önleyebilir.
Tekrarlanabilir konumlandırmayı destekler.
Gerekirse parmak yüzeylerinde ürüne uygun elastomer veya yüksek sürtünmeli temas malzemeleri kullanılabilir.
Bu nedenle gripper seçimi ile parmak tasarımı birbirinden bağımsız iki işlem olarak değerlendirilmemelidir.
7. Çevrim Süresini Kontrol Edin
Robot gripperın açılma ve kapanma süresi, toplam makine çevrim süresinin bir parçasıdır.
Yüksek hızlı üretim hatlarında birkaç yüz milisaniyelik fark bile toplam üretim kapasitesini etkileyebilir.
Bu nedenle;
Açılma süresi
Kapanma süresi
Strok mesafesi
Robot hareket süresi
Parça algılama süresi
birlikte değerlendirilmelidir.
En yüksek hız değerini seçmek yerine, ürünün güvenli kavranmasını sağlayan optimum hareket profili belirlenmelidir.
8. Robotun Taşıma Kapasitesini Kontrol Edin
Robot kataloglarında belirtilen taşıma kapasitesi yalnızca iş parçasını ifade etmez.
Robotun taşıdığı toplam yük içerisinde;
gripper + bağlantı aparatı + gripper parmakları + sensörler + iş parçası
birlikte değerlendirilmelidir.
Ayrıca yükün robot flanşına göre ağırlık merkezi ve oluşturduğu momentler de robot üreticisinin izin verdiği sınırlar içerisinde kalmalıdır.
Bu nokta özellikle büyük stroklu veya ağır gripper kullanılan uygulamalarda kritik önem taşır.
9. Haberleşme ve Kontrol Altyapısını Belirleyin
Elektrikli gripperlarda mekanik özellikler kadar kontrol altyapısı da seçim kriteridir.
Uygulamaya göre gripper;
Dijital I/O
Modbus RTU
EtherCAT
PROFINET
Üreticiye özgü haberleşme çözümleri
üzerinden kontrol edilebilir.
Kullanılacak protokoller modele göre değiştiği için robot, PLC ve gripper arasındaki entegrasyon proje aşamasında kontrol edilmelidir.
Kuvvet, konum veya kavrama durumu gibi verilerin üretim sistemine aktarılması planlanıyorsa bu gereksinimler gripper seçilmeden önce belirlenmelidir.
10. Çalışma Ortamını Değerlendirin
Son olarak gripperın çalışacağı ortam dikkate alınmalıdır.
Toz, nem, yağ, sıcaklık ve proses kaynaklı kirleticiler ekipman seçimini etkileyebilir.
Bu nedenle;
IP koruma sınıfı
Çalışma sıcaklığı
Ortam koşulları
Temizlik gereksinimleri
Kablo ve bağlantı yapısı
uygulamaya uygun olmalıdır.
Standart bir montaj hattı için uygun olan gripper, yüksek tozlu veya sıvıyla temas riski bulunan bir proseste uygun olmayabilir.
Gripper Seçiminde Kısa Kontrol Listesi
Bir robot gripper seçmeden önce en az şu soruların cevaplanmış olması gerekir:
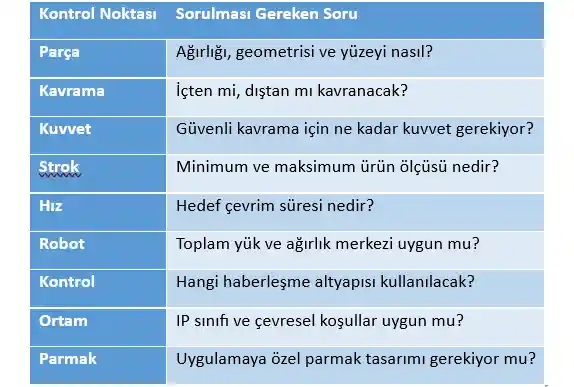
KBu sorular, katalogdaki onlarca model arasından doğru ürün grubuna ulaşmayı önemli ölçüde kolaylaştırır.
DH Robotics Gripper Seçimi
DH Robotics ürün ailesinde farklı strok, kavrama kuvveti, hareket yapısı ve uygulama ihtiyaçlarına yönelik elektrikli gripper çözümleri bulunmaktadır.
Doğru DH Robotics gripper modelini belirlerken yalnızca maksimum kavrama kuvveti veya strok değerine bakmak yeterli değildir. Robot modeli, ürün geometrisi, parmak tasarımı, çevrim süresi, kontrol altyapısı ve proses gereksinimleri birlikte ele alınmalıdır.
Gripperın robotun uç ekipman sistemindeki yerini daha geniş kapsamda incelemek için DHTR-004 – EOAT (End of Arm Tooling) Nedir? yazımıza da göz atabilirsiniz.
DH Robotics'in Türkiye distribütörü Elektrodeha Mühendislik olarak; doğru gripper seçimi, mekanik entegrasyon ve uygulamaya özel otomasyon çözümleri konusunda mühendislik desteği sunuyoruz.
Sonuç
Doğru robot gripper seçimi, yalnızca uygun taşıma kapasitesine sahip bir ürün bulmak değildir. Parça geometrisi, kavrama kuvveti, strok, robot dinamiği, çevrim süresi, parmak tasarımı, haberleşme altyapısı ve çalışma ortamı birlikte değerlendirilmelidir.
Doğru yapılan seçim; güvenilir kavrama, yüksek tekrarlanabilirlik ve kararlı çevrim süreleri sağlarken, yanlış seçim robotun sahip olduğu performansın üretim prosesine aktarılmasını engelleyebilir.
Bu nedenle robot gripper seçimi, robotik otomasyon sisteminin tasarım aşamasında ele alınması gereken temel mühendislik çalışmalarından biridir.
İlgili Makaleler
⬅ DHTR-005 – Elektrikli ve Pnömatik Gripper Karşılaştırması
➡ DHTR-007 – Gripper Kavrama Kuvveti Nasıl Belirlenir?