Robot Gripper Nedir?
Robot gripper, endüstriyel robotların ve kolaboratif robotların iş parçalarını kavramasını, taşımasını, konumlandırmasını ve bırakmasını sağlayan robot uç ekipmanıdır. Robotik otomasyon sistemlerinin en kritik bileşenlerinden biri olan gripperlar; elektrikli, pnömatik, paralel, adaptif ve özel amaçlı farklı tasarımlarla birçok sektörde kullanılmaktadır. Bu teknik rehberde robot gripper teknolojilerini, çalışma prensiplerini, çeşitlerini ve seçim kriterlerini özetliyoruz.
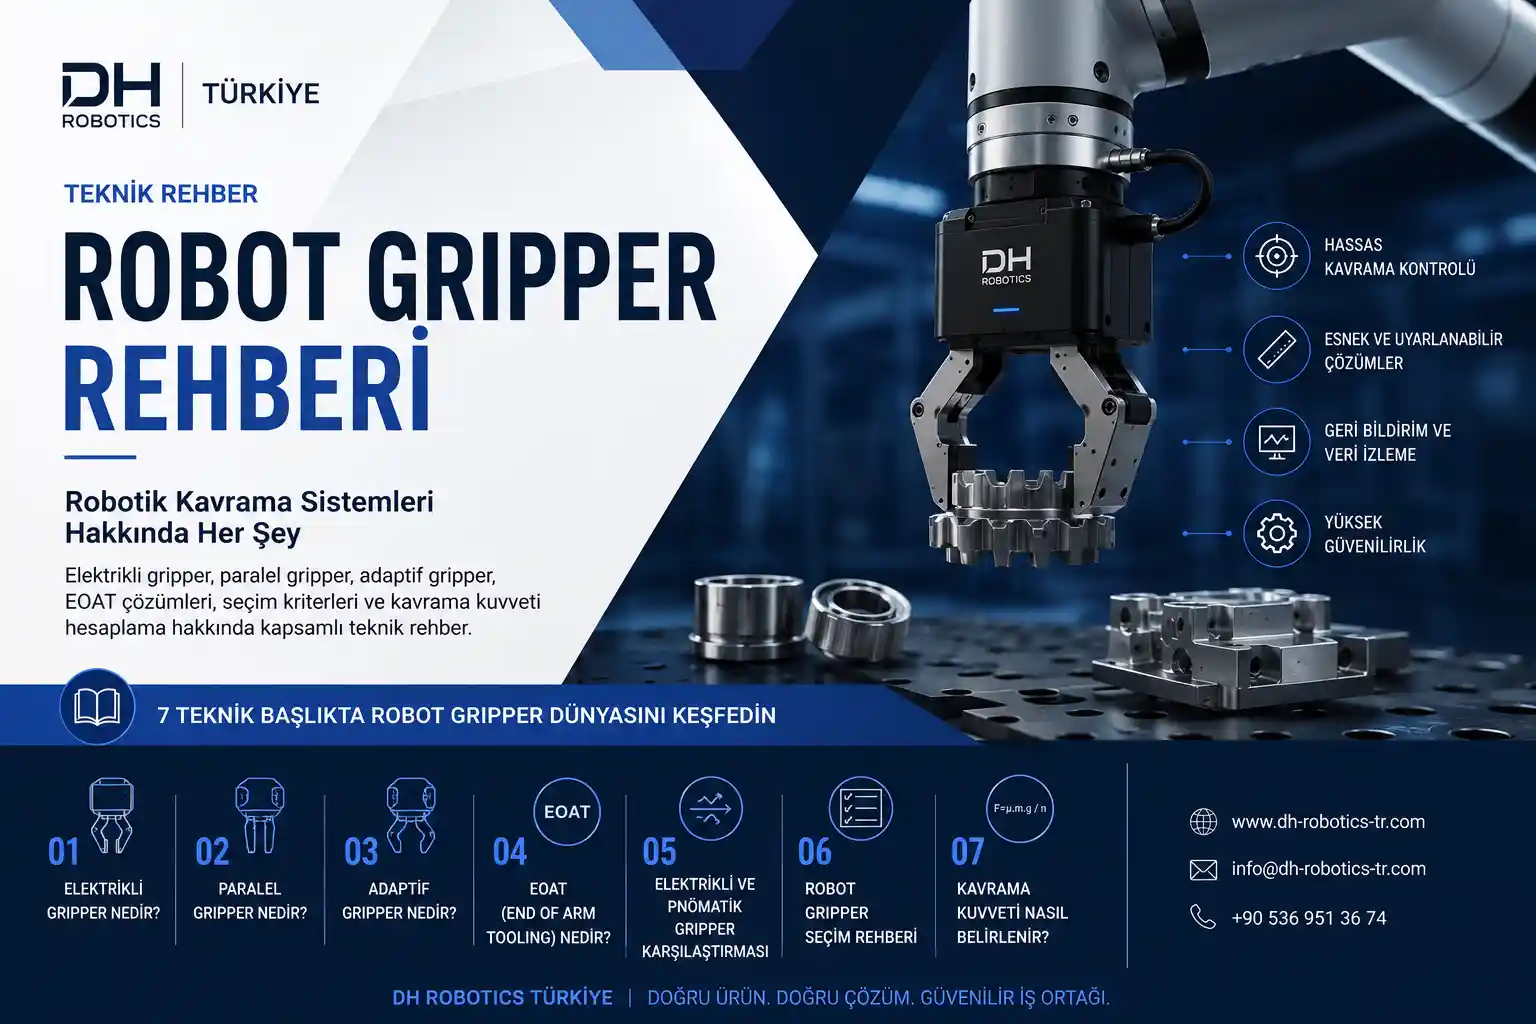
Robot Gripper Nedir?
Bir robot kolu ne kadar hassas ve hızlı olursa olsun, iş parçasıyla doğrudan temas edemez.
Parçayı kavrayan, taşıyan ve kontrollü şekilde bırakan ekipmana Robot Gripper adı verilir.
Robot gripperlar, robot ile ürün arasındaki fiziksel bağlantıyı oluşturan ve üretim prosesinin başarısını doğrudan etkileyen uç ekipmanlardır.
Montaj, makine besleme, kalite kontrol, paketleme, paletleme ve birçok otomasyon uygulamasında robotun gerçek işlevini yerine getirmesini sağlayan temel bileşendir.
Robot Gripper Nasıl Çalışır?
Robot gripperlar; elektrik motoru, pnömatik sistem veya uygulamaya özel mekanizmalar kullanarak çenelerini açıp kapatır.
Kullanılan teknolojiye bağlı olarak;
Kavrama kuvveti
Çene konumu
Hareket hızı
Kavrama stroğu
kontrol edilebilir.
Elektrikli gripperlarda bu parametreler yazılım üzerinden ayarlanabilirken, pnömatik sistemlerde hareket basınçlı hava ile gerçekleştirilir.
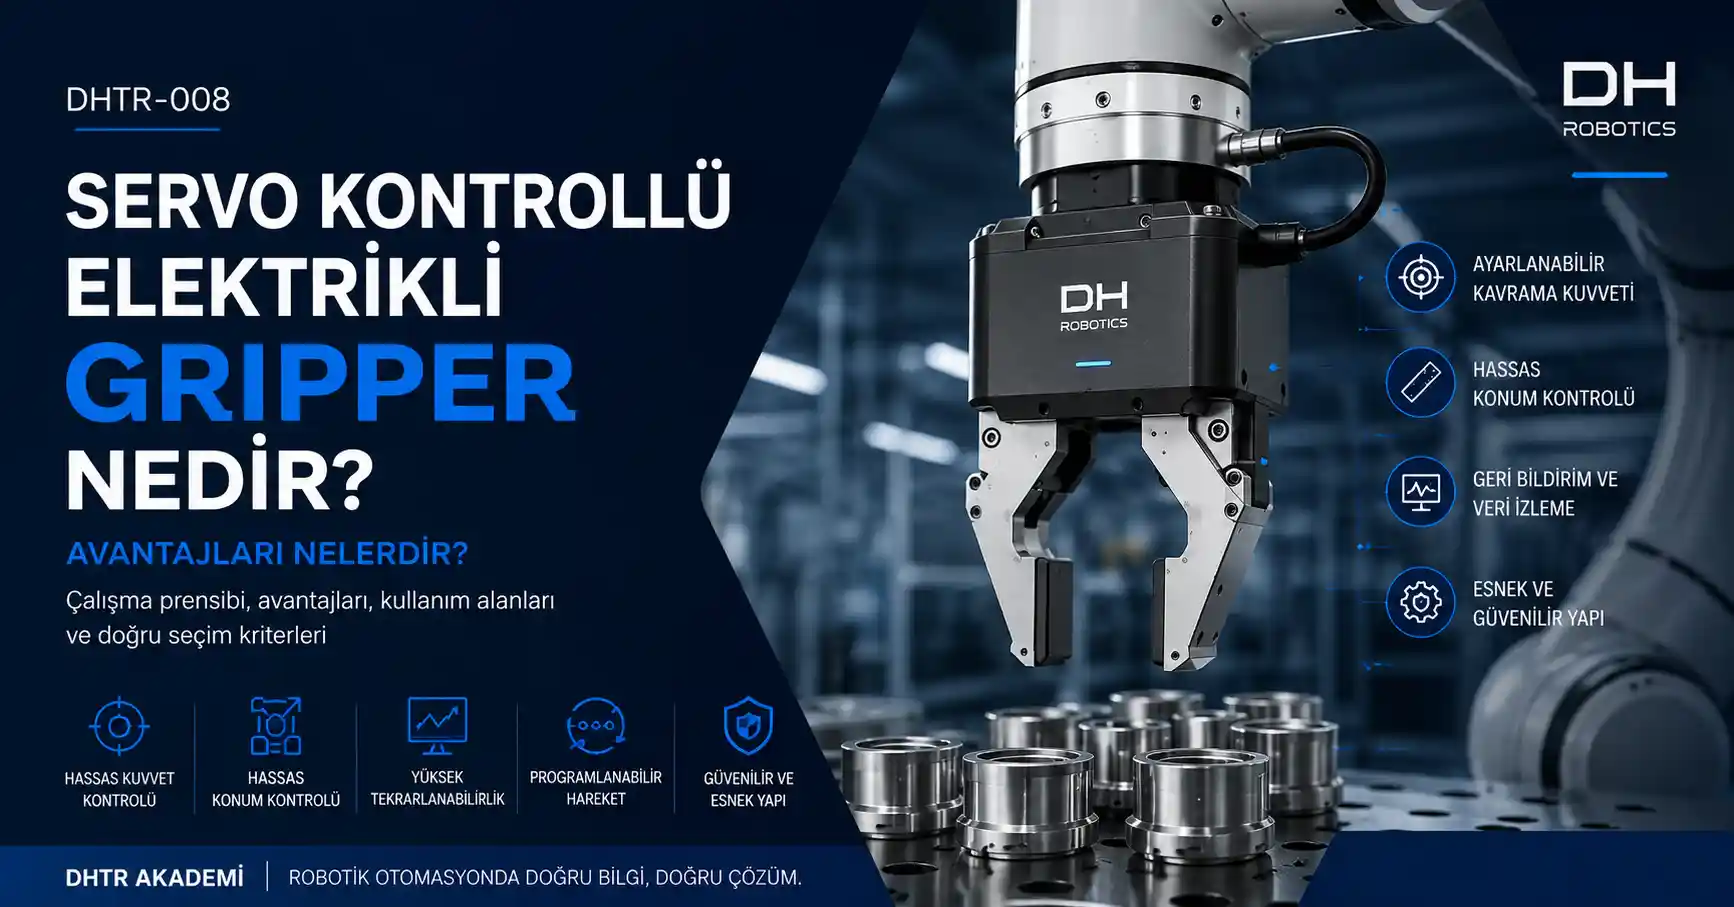
Detaylı bilgi için: DHTR-001 – Elektrikli Gripper Nedir?
Robot Gripper Çeşitleri
Her uygulama aynı tip gripper gerektirmez.
Parça geometrisi, ağırlığı ve proses ihtiyaçlarına göre farklı gripper teknolojileri kullanılmaktadır.
Elektrikli Gripper
Servo veya step motor ile çalışan elektrikli gripperlar; hassas kuvvet kontrolü, konum yönetimi ve dijital haberleşme özellikleri sayesinde modern robotik otomasyon sistemlerinde yaygın olarak tercih edilmektedir.
➡ Detaylı Teknik Referans: DHTR-001 – Elektrikli Gripper Nedir?
Paralel Gripper
İki çenenin birbirine paralel hareket ettiği en yaygın gripper tipidir.
Standart montaj, makine besleme ve taşıma uygulamalarında yüksek tekrarlanabilirlik sağlar.
➡ Detaylı Teknik Referans: DHTR-002 – Paralel Gripper Nedir?
Adaptif Gripper
Farklı geometrilere sahip parçaların tek bir gripper ile kavranmasını mümkün kılan özel tasarımdır.
Ürün çeşitliliğinin yüksek olduğu esnek üretim hatlarında önemli avantaj sağlar.
➡ Detaylı Teknik Referans: DHTR-003 – Adaptif Gripper Nedir?
EOAT (End of Arm Tooling) Nedir?
Robot gripper, aslında daha büyük bir sistemin parçasıdır.
Robot kolunun ucuna bağlanan tüm ekipmanlar EOAT (End of Arm Tooling) olarak adlandırılır.
Bu gruba;
Robot gripperlar
Vakum sistemleri
Manyetik tutucular
Vidalama sistemleri
Özel uç efektörler
dahil edilir.
➡ Detaylı Teknik Referans: DHTR-004 – EOAT Nedir?
Elektrikli ve Pnömatik Gripper Arasındaki Fark
Robotik otomasyon sistemlerinde en yaygın iki teknoloji elektrikli ve pnömatik gripperlardır.
Elektrikli gripperlar;
Hassas kuvvet kontrolü
Konum geri bildirimi
Dijital haberleşme
Reçete yönetimi
gibi avantajlar sunarken;
Pnömatik gripperlar;
Basit yapı
Düşük ilk yatırım maliyeti
Hızlı açma-kapama
gerektiren uygulamalarda tercih edilmektedir.
➡ Detaylı Teknik Referans: DHTR-005 – Elektrikli ve Pnömatik Gripper Karşılaştırması
Robot Gripper Nasıl Seçilir?
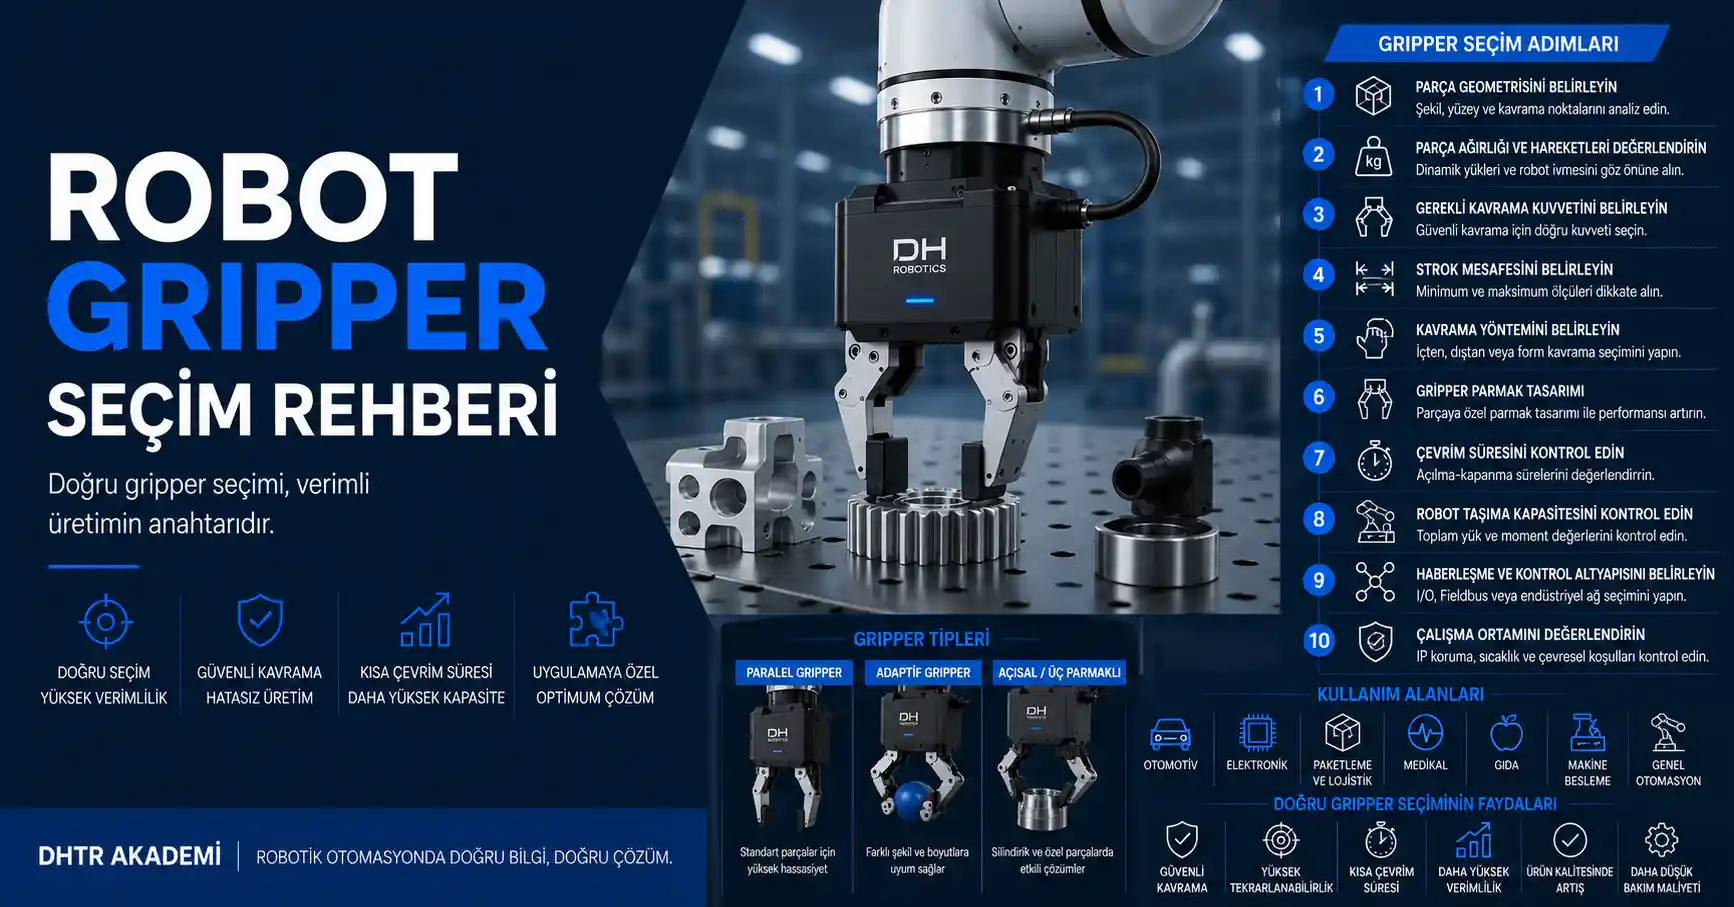
Doğru robot gripper seçimi yapılırken;
Parça geometrisi
Parça ağırlığı
Kavrama kuvveti
Strok mesafesi
Robot taşıma kapasitesi
Çevrim süresi
Çalışma ortamı
Haberleşme altyapısı
birlikte değerlendirilmelidir.
Yanlış gripper seçimi; üretim kalitesini, çevrim süresini ve sistem güvenilirliğini doğrudan etkileyebilir.
➡ Detaylı Teknik Referans: DHTR-006 – Robot Gripper Seçim Rehberi
Kavrama Kuvveti Neden Önemlidir?
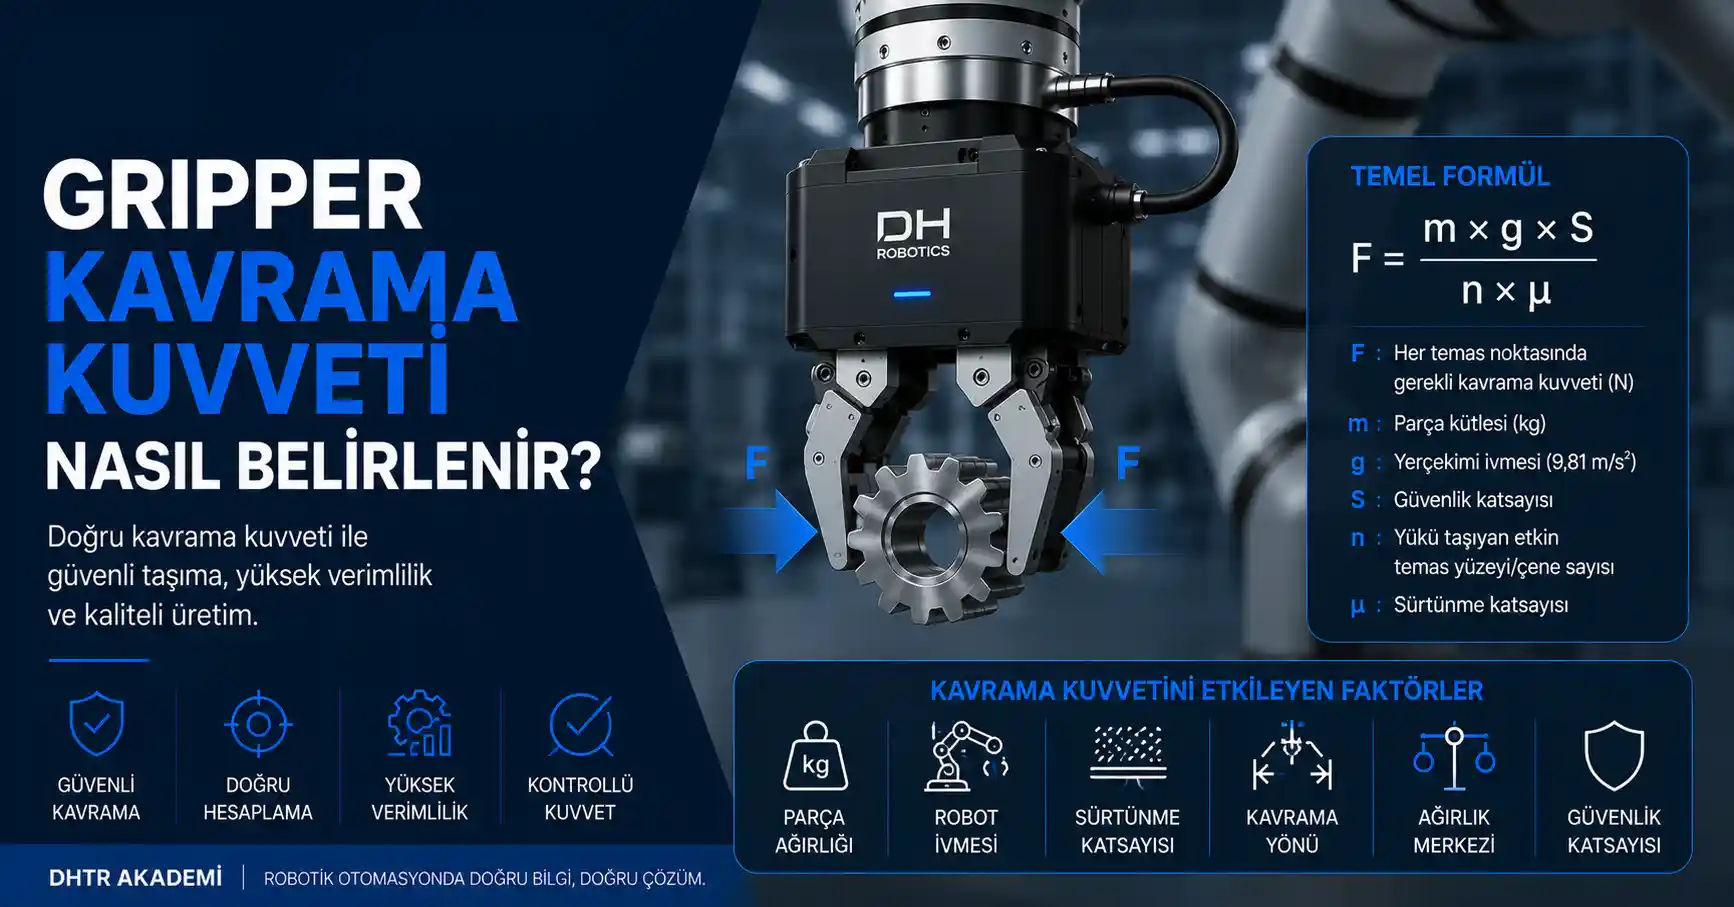
Robot gripperın güvenilir çalışabilmesi için kavrama kuvvetinin uygulamaya uygun şekilde belirlenmesi gerekir.
Yetersiz kuvvet ürünün kaymasına neden olabilirken, gereğinden yüksek kuvvet hassas parçaların zarar görmesine yol açabilir.
Kavrama kuvveti belirlenirken;
Parça ağırlığı
Robot ivmesi
Sürtünme katsayısı
Parmak tasarımı
Güvenlik katsayısı
birlikte değerlendirilmelidir.
➡ Detaylı Teknik Referans: DHTR-007 – Gripper Kavrama Kuvveti Nasıl Belirlenir?
Robot Gripper Nerelerde Kullanılır?
Robot gripperlar birçok endüstride yaygın olarak kullanılmaktadır.
Başlıca kullanım alanları:
Otomotiv üretimi
Elektronik ve 3C montajı
Beyaz eşya üretimi
Medikal cihaz üretimi
CNC makine besleme
Lojistik ve paketleme
Laboratuvar otomasyonu
Kalite kontrol sistemleri
Kolaboratif robot uygulamaları
Her sektörün ihtiyaçları farklı olduğu için kullanılacak gripper tipi de uygulamaya göre değişiklik gösterebilir.
Sonuç
Robot gripperlar, robotik otomasyon sistemlerinin en önemli bileşenlerinden biridir. Doğru gripper seçimi yalnızca parçanın güvenli şekilde kavranmasını değil, üretim kalitesini, çevrim süresini ve proses güvenilirliğini de doğrudan etkiler.
Elektrikli gripper, paralel gripper, adaptif gripper ve diğer EOAT çözümlerinin doğru değerlendirilmesi; uygulamanın gereksinimlerine uygun mühendislik yaklaşımıyla mümkün olur.
DH Robotics'in Türkiye distribütörü Elektrodeha Mühendislik olarak; robotik kavrama teknolojilerinde doğru ürün seçimi, uygulama mühendisliği, sistem entegrasyonu ve teknik destek süreçlerinde müşterilerimize mühendislik desteği sunuyoruz.
İlgili Teknik Referanslar
DHTR-001 – Elektrikli Gripper Nedir?
DHTR-002 – Paralel Gripper Nedir?
DHTR-003 – Adaptif Gripper Nedir?
DHTR-004 – EOAT (End of Arm Tooling) Nedir?
DHTR-006 – Robot Gripper Seçim Rehberi
DHTR-007 – Gripper Kavrama Kuvveti Nasıl Belirlenir?