Elektrikli Gripper Nedir?
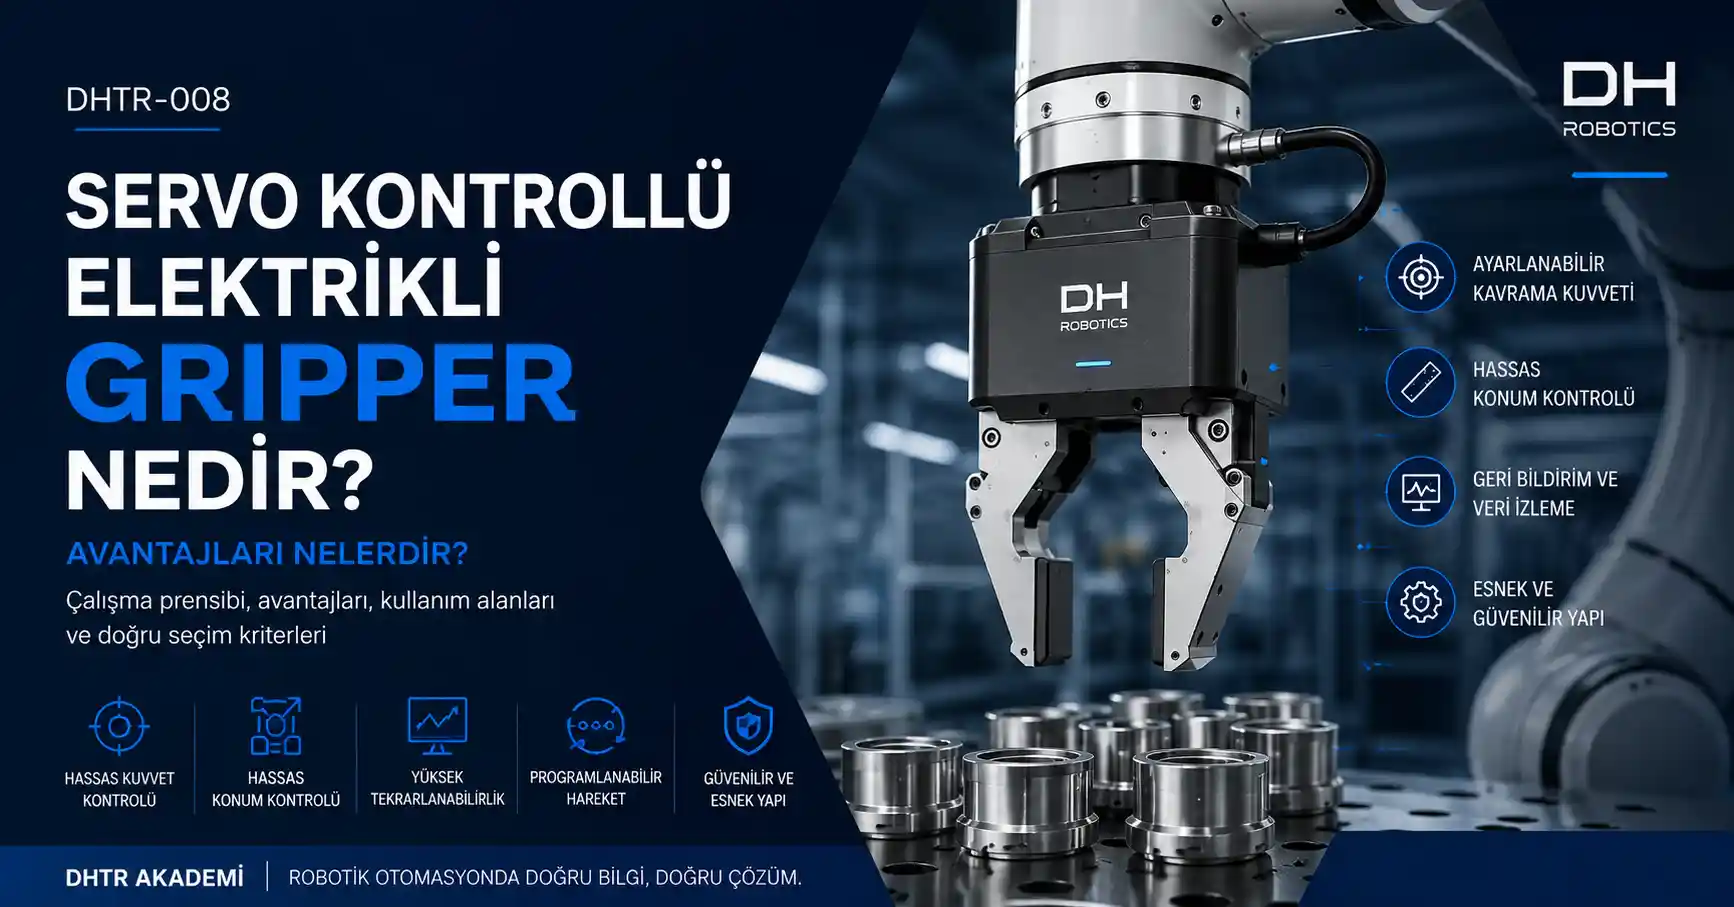
Elektrikli gripper, endüstriyel robotların iş parçalarını hassas ve kontrollü biçimde kavramasını sağlayan elektromekanik bir robot tutucudur. Kavrama kuvveti, çene konumu ve hareket hızı yazılım üzerinden ayarlanabildiği için hassas montaj, parça taşıma, kalite kontrol ve kolaboratif robot uygulamalarında yaygın olarak kullanılır.
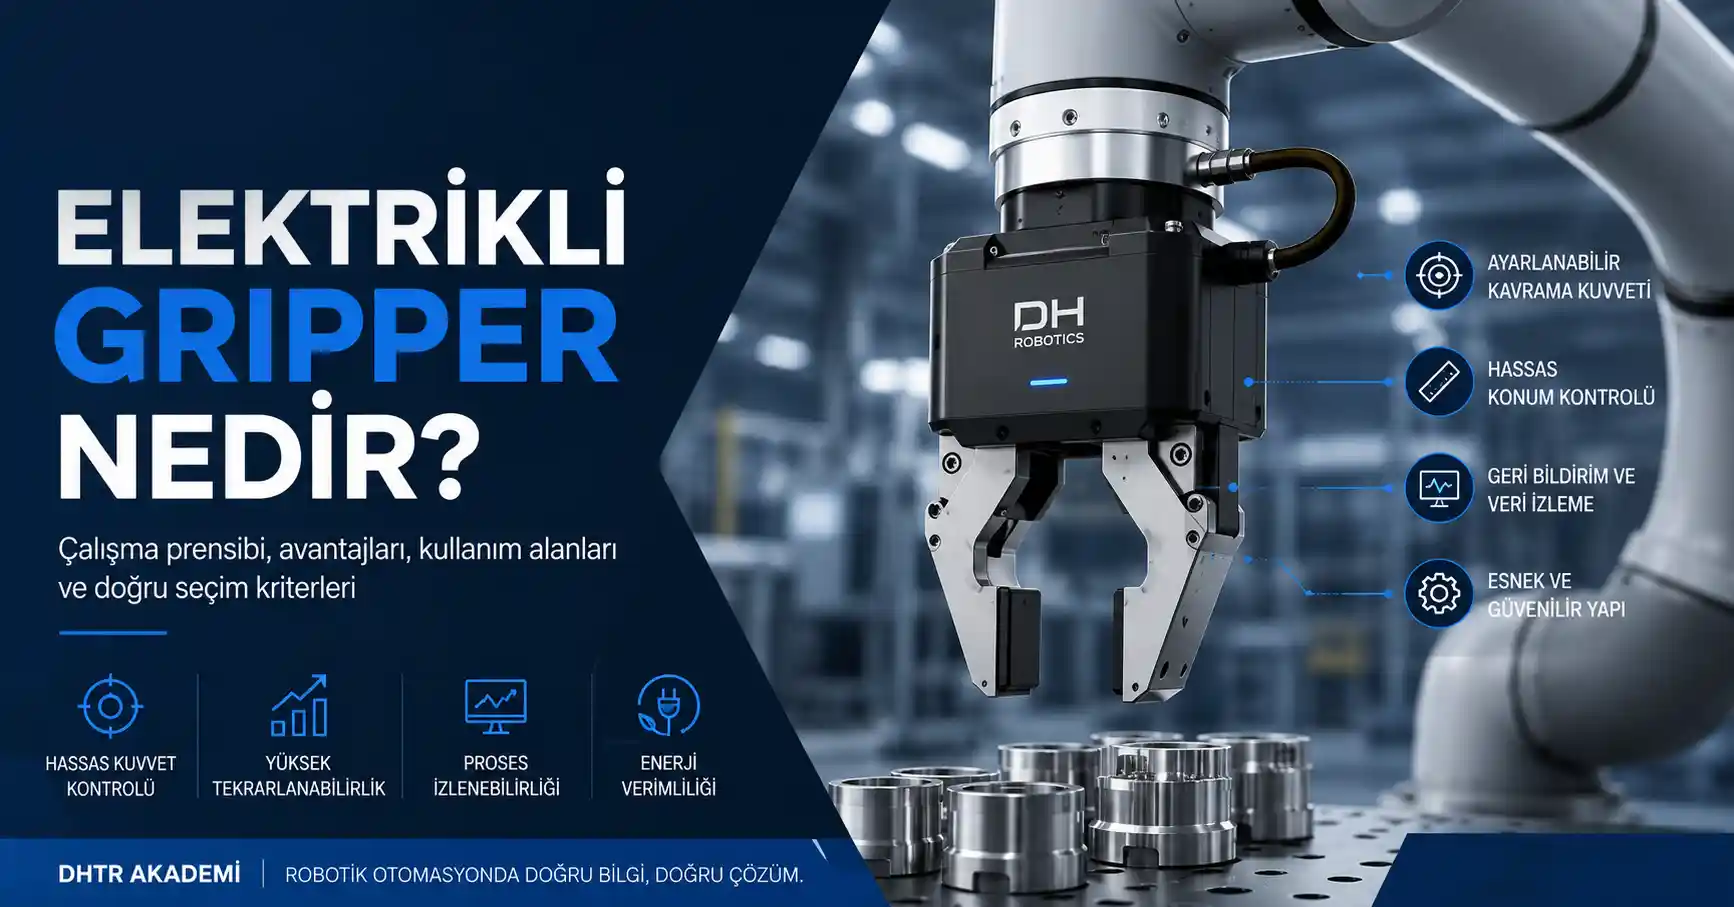
DHTR-001
Elektrikli Gripper Nedir?
Kategori: Teknik Rehber
Okuma Süresi: 5 Dakika
Elektrikli Gripper Nedir?
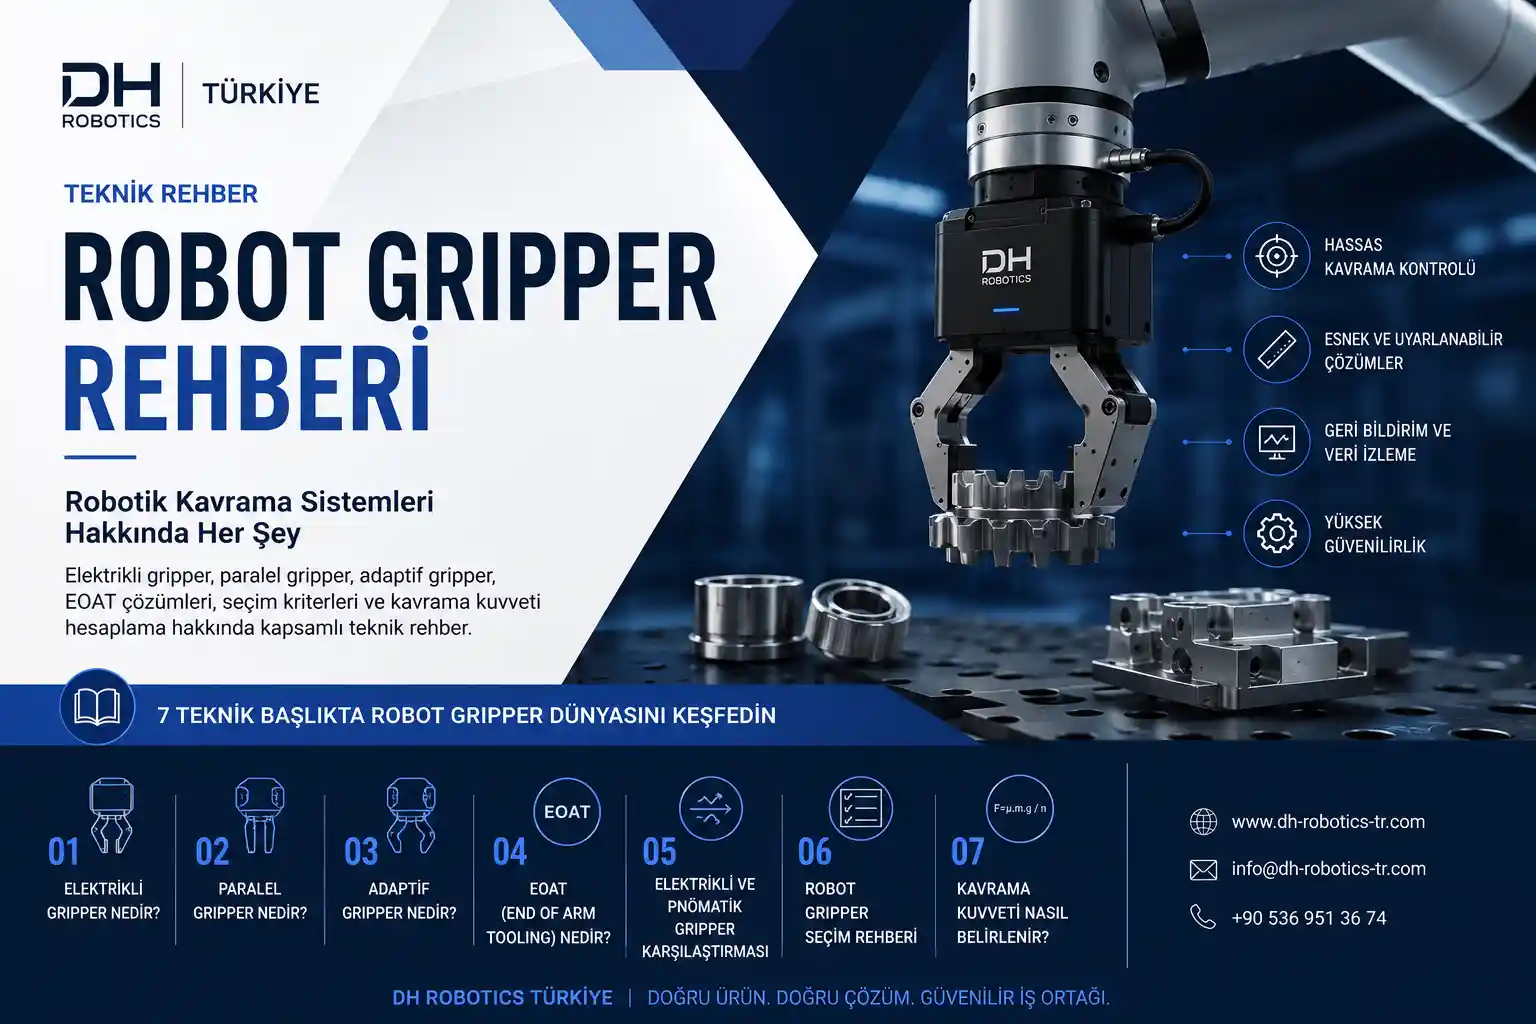
Endüstriyel robotlar; taşıma, montaj, makine besleme, paketleme ve kalite kontrol gibi birçok farklı proseste kullanılabilir. Ancak robot kolunun tek başına iş parçasını kavraması mümkün değildir. Robotun ucuna bağlanan ve parça ile doğrudan temas eden ekipmanlara uç efektör veya EOAT — End of Arm Tooling adı verilir.
Elektrikli gripper, bu uç efektör grubunda yer alan ve parçaları elektrik motoru yardımıyla kavrayan bir robot tutucu sistemidir. Gripper içerisindeki servo motor veya step motor, mekanik aktarma elemanları üzerinden kavrama çenelerini hareket ettirir.
Elektrikli gripperlarda yalnızca açma ve kapama işlemi yapılmaz. Uygulamaya bağlı olarak aşağıdaki parametreler kontrol edilebilir:
Kavrama kuvveti
Açılma ve kapanma hızı
Çene konumu
Kavrama stroğu
Bekleme süresi
Ürün reçetesi
Parça varlığı veya kavrama durumu
Bu özellikler, farklı ölçülerdeki parçaların aynı gripper ile kavranabilmesini ve prosesin ürün tipine göre otomatik olarak ayarlanabilmesini sağlar.
Robot tutucularının genel yapısı ve diğer uç efektör çeşitleri hakkında daha fazla bilgi için EOAT Nedir? başlıklı teknik içeriğe geçebilirsiniz.
Elektrikli Gripper Nasıl Çalışır?
Elektrikli gripperların çalışma prensibi, motorun oluşturduğu dönme hareketinin doğrusal veya açısal çene hareketine dönüştürülmesine dayanır.
Tipik bir elektrikli gripper şu bileşenlerden oluşur:
Servo motor veya step motor
Redüktör
Vidalı mil, kremayer veya benzeri aktarma sistemi
Kavrama çeneleri
Enkoder veya konum sensörü
Elektronik sürücü
Haberleşme arabirimi
Robot veya PLC tarafından kavrama komutu gönderildiğinde motor harekete geçer. Motor hareketi mekanik sistem üzerinden gripper çenelerine aktarılır. Enkoder, çenelerin konumunu sürekli takip eder. Ayarlanan konuma veya kavrama kuvvetine ulaşıldığında motor kontrollü şekilde durdurulur.
Bu sayede gripper, her çevrimde parçayı aynı noktadan ve benzer kuvvetle kavrayabilir. Özellikle kırılgan, hassas veya ölçü toleransı değişken ürünlerde bu kontrol kabiliyeti önemli avantaj sağlar.
Elektrikli gripperlar dijital giriş-çıkış sinyalleriyle veya Modbus, EtherCAT, PROFINET ve benzeri haberleşme protokolleri üzerinden otomasyon sistemine bağlanabilir. Kullanılabilecek haberleşme seçenekleri ürün modeline göre değişir.
Elektrikli Gripperların Avantajları
Elektrikli gripperların öne çıkan avantajı, kavrama işleminin yazılım üzerinden kontrol edilebilmesidir.
Hassas kuvvet kontrolü
Kırılgan plastik parçalar, elektronik komponentler, cam ürünler veya deformasyona açık malzemeler gereğinden fazla kuvvet uygulandığında zarar görebilir. Elektrikli gripperlarda kavrama kuvveti uygulamaya göre ayarlanabilir.
Konum kontrolü
Çenelerin hangi noktada durduğu izlenebilir. Bu özellik, parçanın doğru şekilde kavranıp kavranmadığını anlamak için kullanılabilir.
Farklı ürünlerle çalışma
Aynı üretim hattında farklı çap veya ölçülerde ürünler bulunuyorsa her ürün için ayrı pnömatik ayar yapmak yerine reçete değişimi uygulanabilir.
Proses izlenebilirliği
Gripperın konumu, durumu ve bazı modellerde kavrama kuvveti otomasyon sistemine aktarılabilir. Böylece hatalar kayıt altına alınabilir ve üretim verileri izlenebilir.
Basınçlı hava ihtiyacının azalması
Elektrikli gripperlar çalışmak için basınçlı havaya ihtiyaç duymaz. Bu durum özellikle hava hattı bulunmayan cobot uygulamalarında kurulum kolaylığı sağlar.
Elektrikli ve Pnömatik Gripper Arasındaki Farklar
Elektrikli ve pnömatik gripperlar benzer kavrama görevlerini yerine getirse de kontrol yapıları farklıdır.
Özellik
Elektrikli Gripper
Pnömatik Gripper
Tahrik sistemi
Elektrik motoru
Basınçlı hava
Kuvvet ayarı
Yazılım üzerinden hassas ayar
Hava basıncına bağlı
Konum kontrolü
Yüksek
Sınırlı
Veri izleme
Uygun modellerde mevcut
Ek sensör gerektirir
Ürün değişimi
Reçete ile yapılabilir
Mekanik veya pnömatik ayar gerekebilir
İlk yatırım maliyeti
Genellikle daha yüksek
Genellikle daha düşük
Basit aç-kapa uygulamaları
Kullanılabilir
Çoğu zaman yeterlidir
Hassas montaj
Çok uygun
Uygulamaya bağlıdır
Pnömatik gripperlar hızlı, dayanıklı ve basit kavrama işlemlerinde etkili çözümler sunar. Elektrikli gripperlar ise hassas kuvvet kontrolü, ürün çeşitliliği ve proses verisi gereken uygulamalarda öne çıkar.
Konunun daha ayrıntılı karşılaştırması için Elektrikli ve Pnömatik Gripper Karşılaştırması yazısını inceleyebilirsiniz.
Elektrikli Gripper Nerelerde Kullanılır?
Elektrikli gripperlar, farklı sektörlerde çeşitli robotik otomasyon uygulamalarında kullanılmaktadır.
Başlıca kullanım alanları şunlardır:
Elektronik ve 3C ürün montajı
Otomotiv parça montajı
Medikal cihaz üretimi
CNC makine besleme
Laboratuvar otomasyonu
Kalite kontrol istasyonları
Paketleme ve ürün taşıma
Hassas parça yerleştirme
Küçük parçaların sınıflandırılması
Elektronik üretiminde hassas komponentlerin kavranması, medikal sektörde ürünlerin zarar görmeden taşınması ve montaj hatlarında farklı ölçülerdeki parçaların tek gripper ile yönetilmesi yaygın kullanım örnekleridir.
Doğru Elektrikli Gripper Nasıl Seçilir?
Gripper seçimi yalnızca parçanın ağırlığına göre yapılmamalıdır. Parça geometrisi, yüzey yapısı, hareket ivmesi ve kavrama yöntemi birlikte değerlendirilmelidir.
Seçim sırasında aşağıdaki kriterler dikkate alınmalıdır:
Taşıma kapasitesi
Gripperın kendi ağırlığı, tasarlanacak parmaklar ve taşınacak ürünün toplam ağırlığı robotun taşıma kapasitesini aşmamalıdır.
Kavrama kuvveti
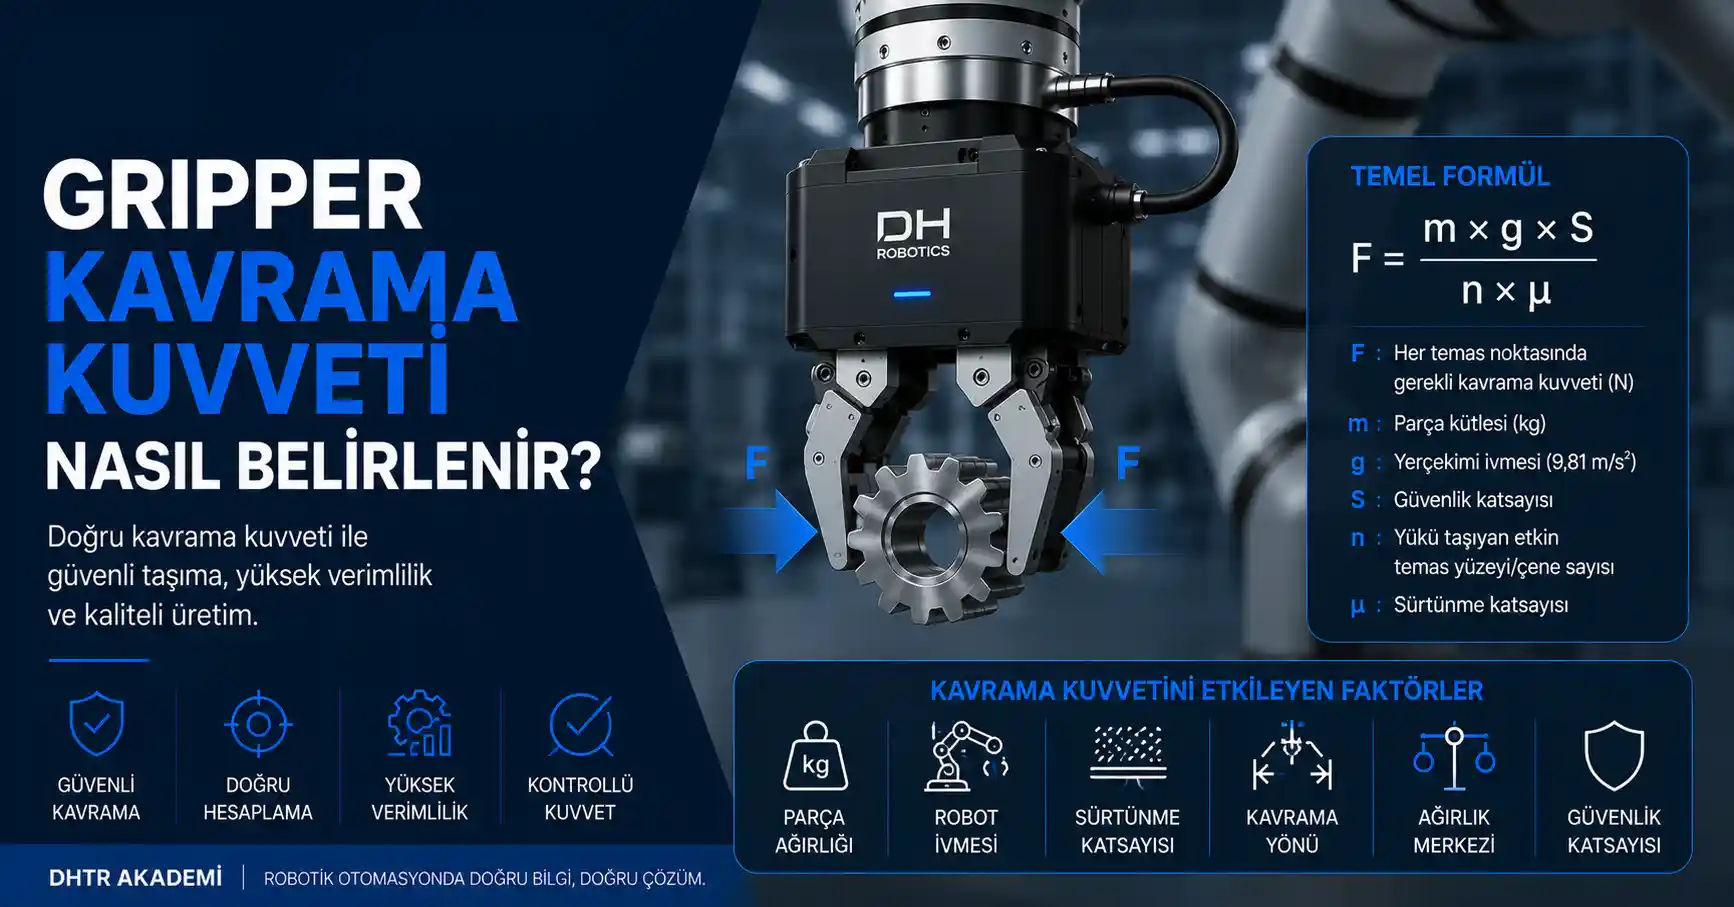
Gerekli kuvvet hesaplanırken ürün ağırlığına ek olarak robotun ivmesi, kavrama yüzeyi ve güvenlik katsayısı dikkate alınmalıdır.
Strok mesafesi
Gripperın maksimum açılma mesafesi, parçanın ölçülerine ve ürün çeşitliliğine uygun olmalıdır.
Parça geometrisi
Silindirik, köşeli, düzensiz veya hassas yüzeyli parçalar için farklı parmak tasarımları gerekebilir.
Çevrim süresi
Gripperın açılma ve kapanma süresi, üretim hattının hedef çevrim süresiyle uyumlu olmalıdır.
Haberleşme altyapısı
Gripperın robot, PLC veya üst seviye otomasyon sistemiyle nasıl haberleşeceği proje başlangıcında belirlenmelidir.
Çalışma ortamı
Toz, nem, sıcaklık, yağ ve benzeri çevresel koşullar için uygun IP koruma sınıfı seçilmelidir.
Daha ayrıntılı seçim adımları için Robot Gripper Seçim Rehberi içeriğine başvurabilirsiniz.
DH Robotics Elektrikli Gripper Çözümleri
DH Robotics; endüstriyel robotlar ve kolaboratif robotlar için farklı kavrama ihtiyaçlarına yönelik elektrikli gripper çözümleri geliştirmektedir.
Ürün ailesinde uygulamaya göre şu çözüm grupları bulunmaktadır:
Paralel elektrikli gripperlar
Adaptif gripperlar
Açısal gripperlar
Merkezleyici gripperlar
Elektrikli döner gripperlar
Mikro ve hassas kavrama çözümleri
Paralel gripperlar, iki çenenin birbirine paralel hareket ettiği standart taşıma ve montaj uygulamalarında kullanılır. Adaptif gripperlar ise farklı geometrilere uyum sağlama ve ürünü kavrama sırasında merkezleme avantajı sunabilir.
Gripper seçimi yapılırken yalnızca katalog değerlerine göre karar verilmemelidir. Parça numunesi, robot hareketi, çevrim süresi, parmak tasarımı ve güvenlik gereksinimleri birlikte değerlendirilmelidir.
DH Robotics’in Türkiye distribütörü Elektrodeha Mühendislik olarak; doğru gripper seçimi, mekanik entegrasyon ve uygulamaya özel otomasyon çözümleri konusunda mühendislik desteği sunuyoruz.
Sonuç
Elektrikli gripperlar; hassasiyet, tekrarlanabilirlik, kuvvet kontrolü ve dijital haberleşme gerektiren robotik uygulamalarda önemli avantajlar sağlar. Ürün değişiminin sık olduğu, hassas parçaların taşındığı veya proses verilerinin izlenmesi gereken üretim hatlarında pnömatik sistemlere göre daha esnek bir çözüm sunabilir.
Doğru elektrikli gripper seçimi; parçanın güvenli şekilde kavranmasını, çevrim süresinin korunmasını ve üretim kalitesinin sürdürülebilir olmasını doğrudan etkiler. Bu nedenle seçim süreci, robot ve gripper katalog değerlerinin ötesinde uygulamanın tamamını kapsayan teknik bir değerlendirme ile yapılmalıdır.
İlgili Makaleler
DHTR-003 – Adaptif Gripper Nedir?
DHTR-004 – EOAT Nedir?
DHTR-005 – Elektrikli ve Pnömatik Gripper Karşılaştırması
DHTR-006 – Robot Gripper Seçim Rehberi
Önceki Makale: Bu seri içindeki ilk makaledir.
Sonraki Makale: DHTR-002 – Paralel Gripper Nedir?