 HAND
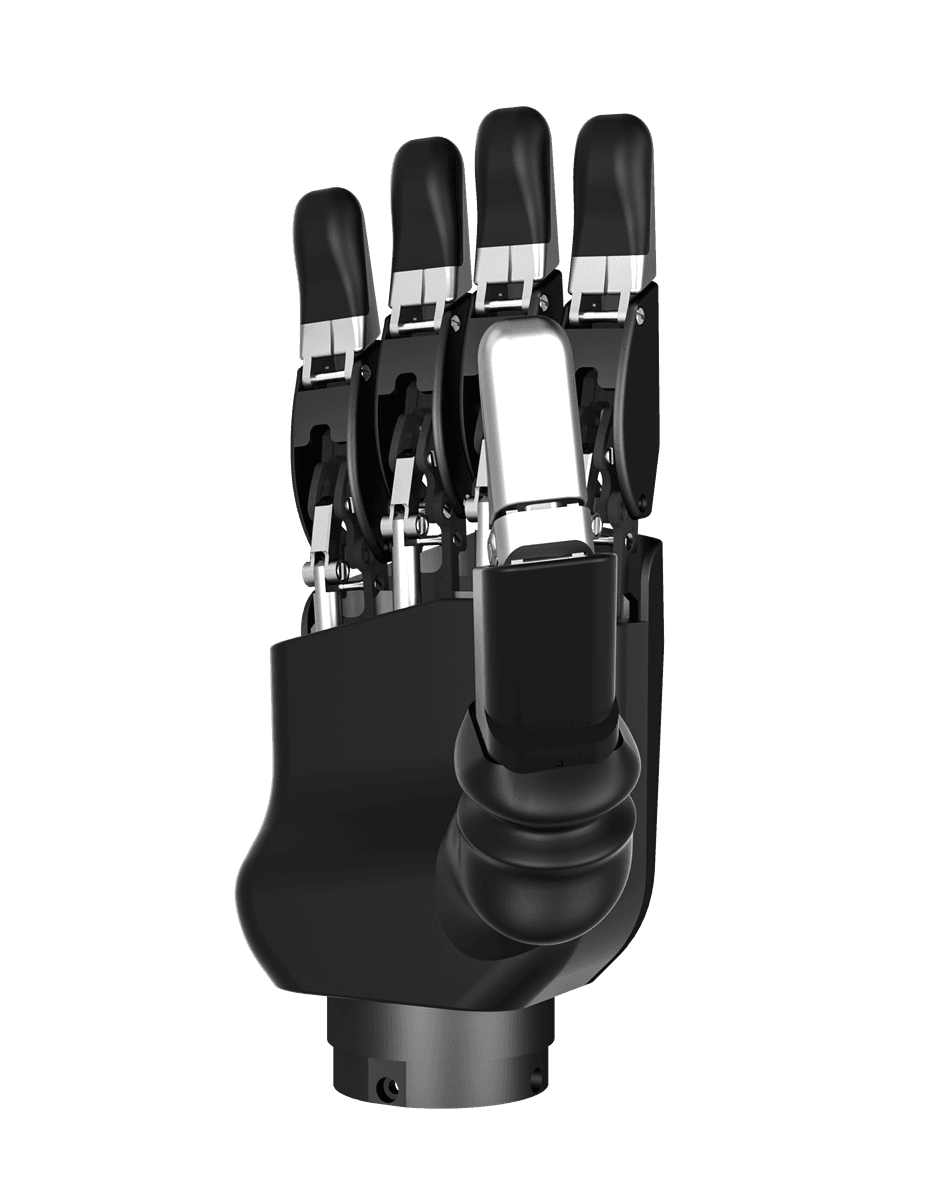
DH-5-6 Dexterous Hand
DH-5-6; 25 N parmak ucu kuvveti, 80 N beş parmak kavrama kuvveti ve opsiyonel dokunsal algılama sunan Dexterous Hand sistemidir.
- •Model: DH-5-6
- •Aktif serbestlik derecesi: 6
- •Toplam serbestlik derecesi: 11
Dexterous Hand sistemlerini çok parmaklı kavrama, araştırma, hareket yakalama ve embodied AI senaryolarına göre değerlendirin.
Bu sayfada Türkiye sitesinde yayında olan 1 Dexterous Hand serisi listelenir. Ürün kapsamı mevcut robot el ailesinden türetilir.
Kartlardaki teknik özetler ürün kayıtlarından gelir. Çok parmaklı robot el seçiminde serbestlik derecesi, kavrama kuvveti, sensör ihtiyacı ve kontrol entegrasyonu birlikte değerlendirilmelidir.
HANDDH-5-6; 25 N parmak ucu kuvveti, 80 N beş parmak kavrama kuvveti ve opsiyonel dokunsal algılama sunan Dexterous Hand sistemidir.
Dexterous Hand sistemleri, standart iki çeneli kavramanın yeterli olmadığı çok parmaklı tutma ve insan eline yakın hareket gerektiren senaryolarda ele alınır.
Ar-Ge, embodied AI ve esnek kavrama uygulamalarında ürün seçimi yalnız model adına göre değil, görev tipi ve kontrol mimarisiyle birlikte yapılmalıdır.
Dexterous Hand ailesi, çok parmaklı kavrama ve araştırma odaklı robotik görevler için ayrı değerlendirilir.
Farklı formdaki nesnelerin esnek biçimde tutulması gereken uygulamalarda değerlendirilir.
Algı, kontrol ve robot el koordinasyonunun birlikte test edildiği araştırma senaryolarına uygundur.
El hareketi takibi ve eğitim süreçlerinde kontrol altyapısıyla birlikte incelenir.
Temas geri bildirimi gereken görevlerde sensör kapsamı ve kontrol beklentisi ayrıca netleştirilir.
Robot el seçimi görev tipi, kontrol altyapısı ve temas gereksinimiyle birlikte ele alınmalıdır.
Elektrodeha ekibi, robot el seçimini mekanik bağlantı, haberleşme, görev senaryosu ve devreye alma adımlarıyla birlikte değerlendirir.
Görev senaryosu, robot modeli, kontrol beklentisi ve sensör ihtiyacınızı paylaşın.