EOAT Nedir?
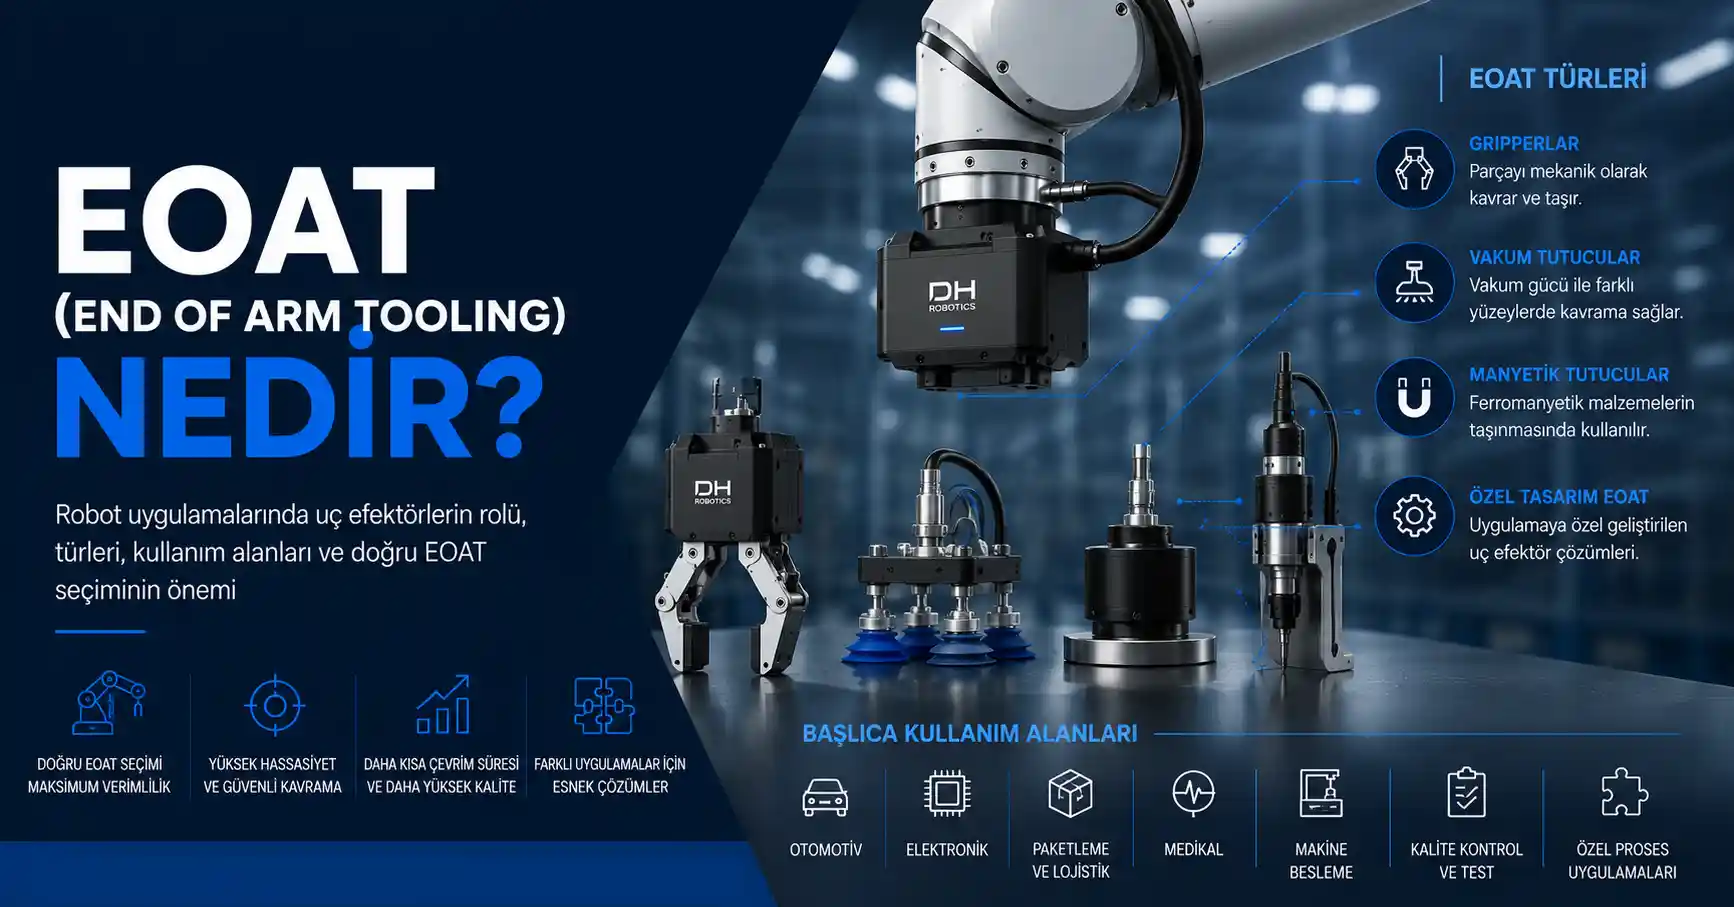
EOAT (End of Arm Tooling), endüstriyel robotların veya kolaboratif robotların uç kısmına bağlanan ve iş parçasıyla doğrudan etkileşime giren ekipmanların genel adıdır. Gripperlar, vakum sistemleri, manyetik tutucular ve özel uç efektörler EOAT grubunda yer alır. Bu yazıda EOAT kavramını, türlerini, kullanım alanlarını ve doğru EOAT seçiminin neden önemli olduğunu teknik bakış açısıyla ele alıyoruz.
DHTR-004
EOAT (End of Arm Tooling) Nedir?
Kategori: Teknik Rehber
Okuma Süresi: 5 Dakika
EOAT (End of Arm Tooling) Nedir?
Bir endüstriyel robotun en önemli görevi hareket etmektir. Ancak robot kolu, tek başına üretim prosesinde herhangi bir işlem gerçekleştiremez. Parçayı kavramak, taşımak, döndürmek, yerleştirmek veya işlem yapmak için robotun uç kısmına bağlanan yardımcı ekipmanlara ihtiyaç duyulur.
Bu ekipmanların tamamı EOAT (End of Arm Tooling), yani Robot Uç Efektörü olarak adlandırılır.
Başka bir ifadeyle EOAT, robot ile iş parçası arasındaki fiziksel bağlantıyı sağlayan sistemdir.
Robotun gerçekleştireceği uygulamaya göre EOAT yapısı tamamen değişebilir. Aynı robot, farklı bir EOAT kullanılarak montaj robotuna, paletleme robotuna veya kalite kontrol robotuna dönüştürülebilir.
Elektrikli robot tutucular hakkında detaylı bilgi almak için DHTR-001 – Elektrikli Gripper Nedir? makalesini de inceleyebilirsiniz.
EOAT Türleri
Robotik otomasyonda kullanılan EOAT sistemleri farklı çalışma prensiplerine göre sınıflandırılabilir.
Gripperlar
En yaygın EOAT grubudur.
Parçayı mekanik olarak kavrar.
Kullanım alanları:
Montaj
Makine besleme
Taşıma
Kalite kontrol
Bu grupta;
Paralel Gripper
Adaptif Gripper
Açısal Gripper
Üç Parmaklı Gripper
gibi farklı çözümler bulunmaktadır.
Vakum Tutucular
Vakum jeneratörü yardımıyla parçayı negatif basınç oluşturarak taşırlar.
Özellikle;
Karton
Cam
Sac
Plastik levha
taşıma uygulamalarında tercih edilir.
Manyetik Tutucular
Ferromanyetik malzemelerin taşınmasında kullanılır.
Genellikle;
Sac metal
Çelik parçalar
Lazer kesim ürünleri
için uygundur.
Özel Tasarım EOAT Sistemleri
Bazı üretim hatlarında standart gripperlar yeterli olmaz.
Bu durumda uygulamaya özel tasarlanan;
Çoklu gripper sistemleri
Döner mekanizmalar
Nozullu tutucular
Vidalama uçları
Kaynak ekipmanları
Polisaj aparatları
gibi özel EOAT çözümleri geliştirilir.
Doğru EOAT Seçimi Neden Önemlidir?
Robot yatırımının başarısını belirleyen en önemli faktörlerden biri doğru uç efektör seçimidir.
Yanlış seçilmiş bir EOAT;
Çevrim süresini uzatabilir.
Ürün hasarına neden olabilir.
Robot kapasitesini düşürebilir.
Enerji tüketimini artırabilir.
Bakım maliyetlerini yükseltebilir.
Doğru seçilmiş bir EOAT ise;
Daha güvenli kavrama,
Daha kısa çevrim süresi,
Daha yüksek kalite,
Daha düşük bakım maliyeti
sağlayabilir.
EOAT Seçiminde Dikkat Edilmesi Gerekenler
EOAT tasarlanırken yalnızca ürün ağırlığı dikkate alınmamalıdır.
Aşağıdaki kriterler birlikte değerlendirilmelidir:
Parça geometrisi
Ürün ağırlığı
Ağırlık merkezi
Kavrama noktaları
Robot taşıma kapasitesi
Çevrim süresi
Çalışma ortamı
Hassasiyet ihtiyacı
Haberleşme altyapısı
Güvenlik gereksinimleri
Özellikle özel makine projelerinde EOAT tasarımı, mekanik tasarım sürecinin en kritik aşamalarından biridir.
DH Robotics EOAT Çözümleri
DH Robotics, robotik otomasyon uygulamaları için farklı EOAT çözümleri geliştirmektedir.
Ürün ailesinde;
Açısal Gripperlar
Elektrikli Döner Modüller
Hızlı Bağlantı Çözümleri
gibi farklı uygulamalara yönelik ürünler bulunmaktadır.
Doğru EOAT seçimi yalnızca ürün kataloğuna göre değil; robot modeli, çevrim süresi, parça özellikleri ve proses gereksinimleri birlikte değerlendirilerek yapılmalıdır.
DH Robotics'in Türkiye distribütörü Elektrodeha Mühendislik olarak; uygulamanıza uygun EOAT seçimi, mekanik entegrasyon ve otomasyon çözümleri konusunda mühendislik desteği sunuyoruz.
Sonuç
EOAT, robot ile iş parçası arasındaki en önemli bağlantıdır. Doğru seçilmiş bir uç efektör, robotun performansını doğrudan etkiler ve üretim hattının verimliliğine önemli katkı sağlar.
Gripper, vakum sistemi veya özel tasarım bir uç efektör seçilirken yalnızca teknik katalog bilgileri değil; uygulamanın tamamı birlikte değerlendirilmelidir. Bu yaklaşım, daha güvenilir, daha esnek ve daha verimli robotik otomasyon sistemleri oluşturmanın temelini oluşturur.
📚 İlgili Makaleler
⬅ DHTR-003 – Adaptif Gripper Nedir?
➡ DHTR-005 – Elektrikli ve Pnömatik Gripper Karşılaştırması