Gripper Kavrama Kuvveti Nasıl Belirlenir?
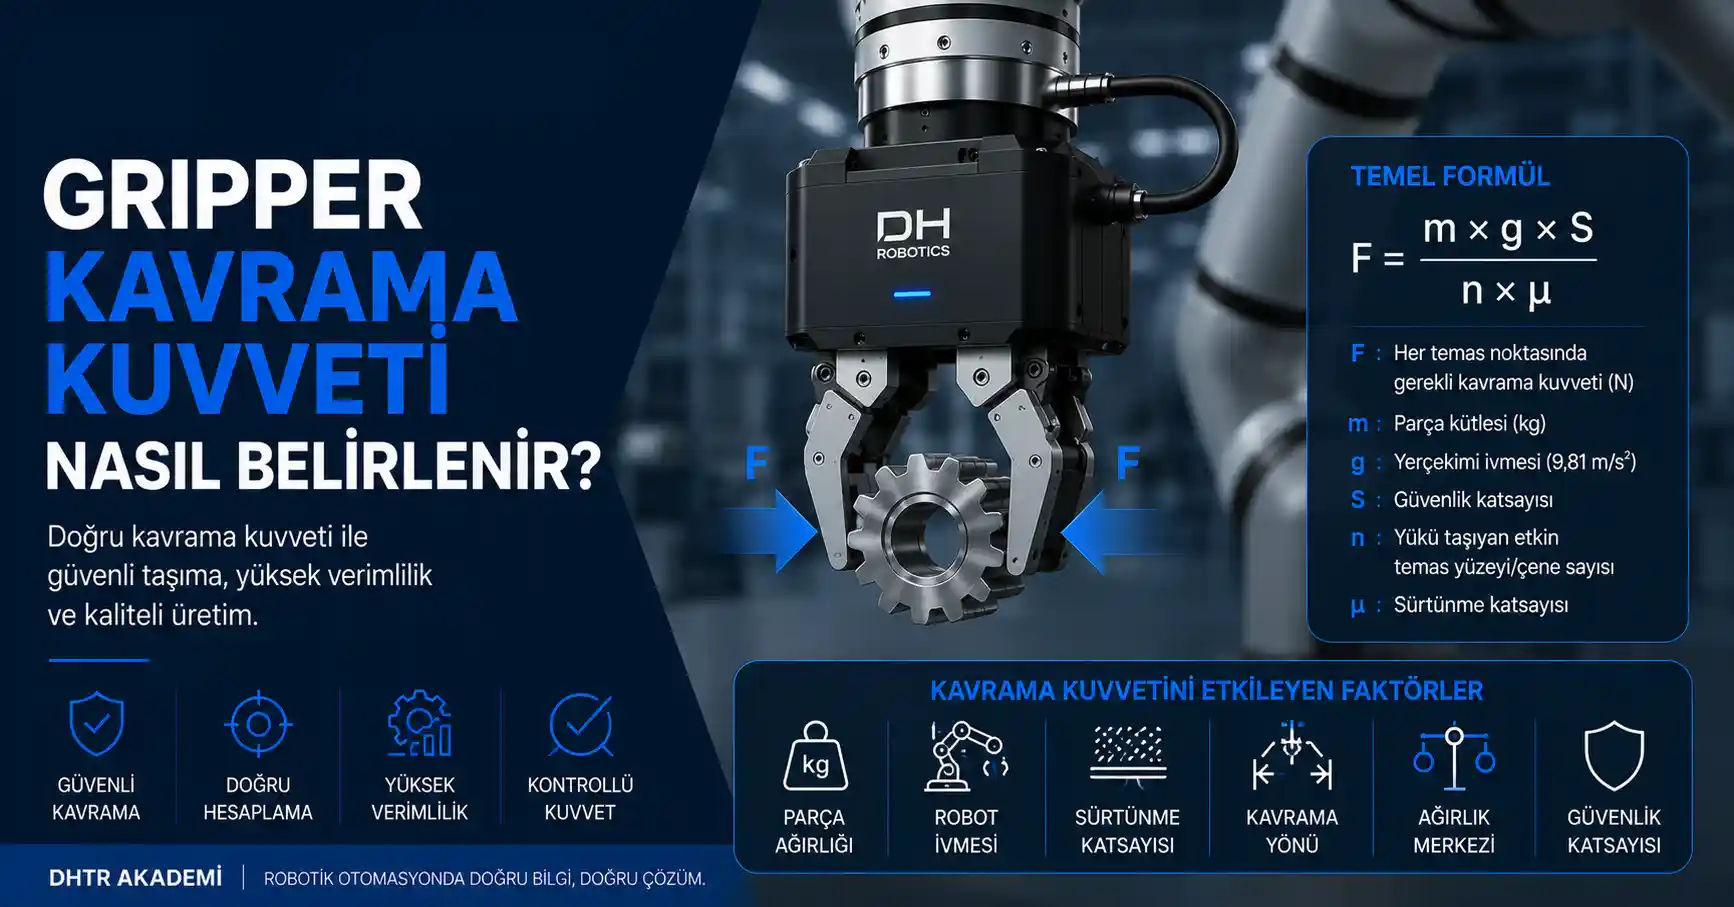
Gripper kavrama kuvveti, robotun taşıdığı parçayı hareket boyunca güvenli şekilde tutabilmesi için gerekli kuvvettir. Doğru kavrama kuvvetini belirlerken yalnızca parça ağırlığı değil; robot ivmesi, kavrama yönü, temas yüzeyi, sürtünme katsayısı, ağırlık merkezi ve güvenlik katsayısı birlikte değerlendirilmelidir. Bu yazıda robot gripper kavrama kuvvetinin nasıl belirlendiğini ve seçim sırasında dikkat edilmesi gereken mühendislik kriterlerini inceliyoruz.
DHTR-007
Gripper Kavrama Kuvveti Nasıl Belirlenir?
Kategori: Teknik Rehber
Okuma Süresi: 6 Dakika
Gripper Kavrama Kuvveti Nedir?
Gripper kavrama kuvveti, gripper çenelerinin iş parçasını tutmak için uyguladığı mekanik kuvveti ifade eder.
Bir robotun parçayı kaldırabilmesi için gripperın yalnızca parçanın ağırlığını karşılaması yeterli değildir. Robot hızlandığında, yavaşladığında veya yön değiştirdiğinde parçaya ek dinamik kuvvetler etki eder.
Örneğin robot parçayı yatay olarak kavrayıp yüksek ivmeyle hareket ettiriyorsa ürünün çeneler arasından kaymasını önleyecek yeterli sürtünme kuvvetinin oluşturulması gerekir.
Bu nedenle kavrama kuvvetinin doğru belirlenmesi, robotik otomasyon sisteminin güvenilirliği açısından kritik bir mühendislik hesabıdır.
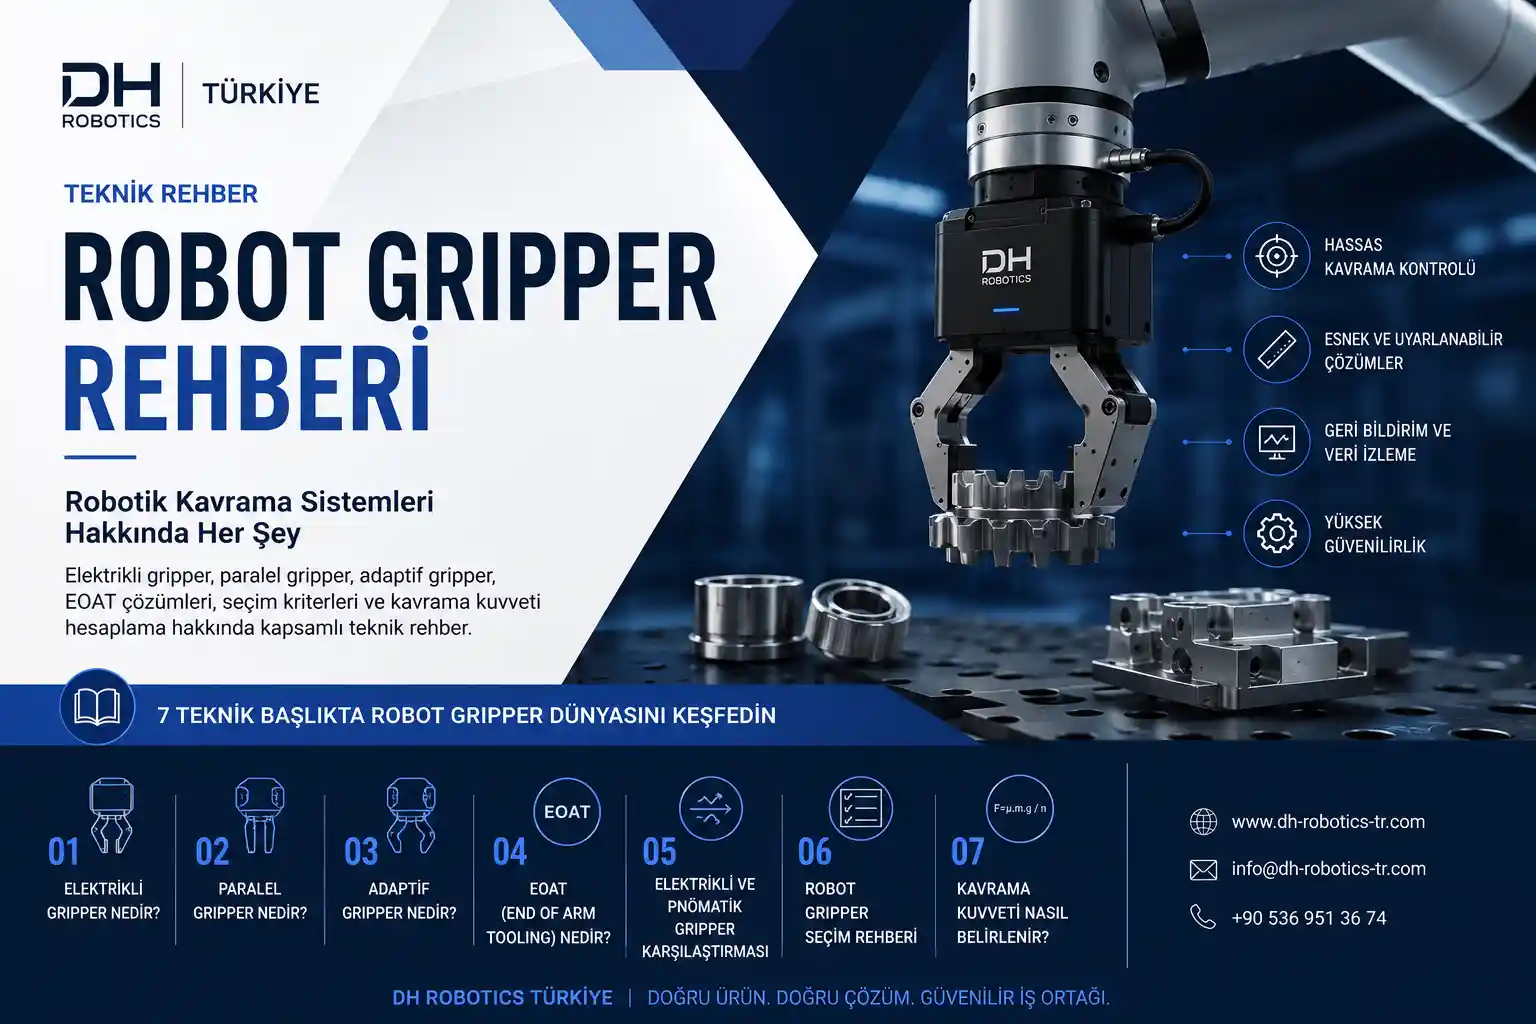
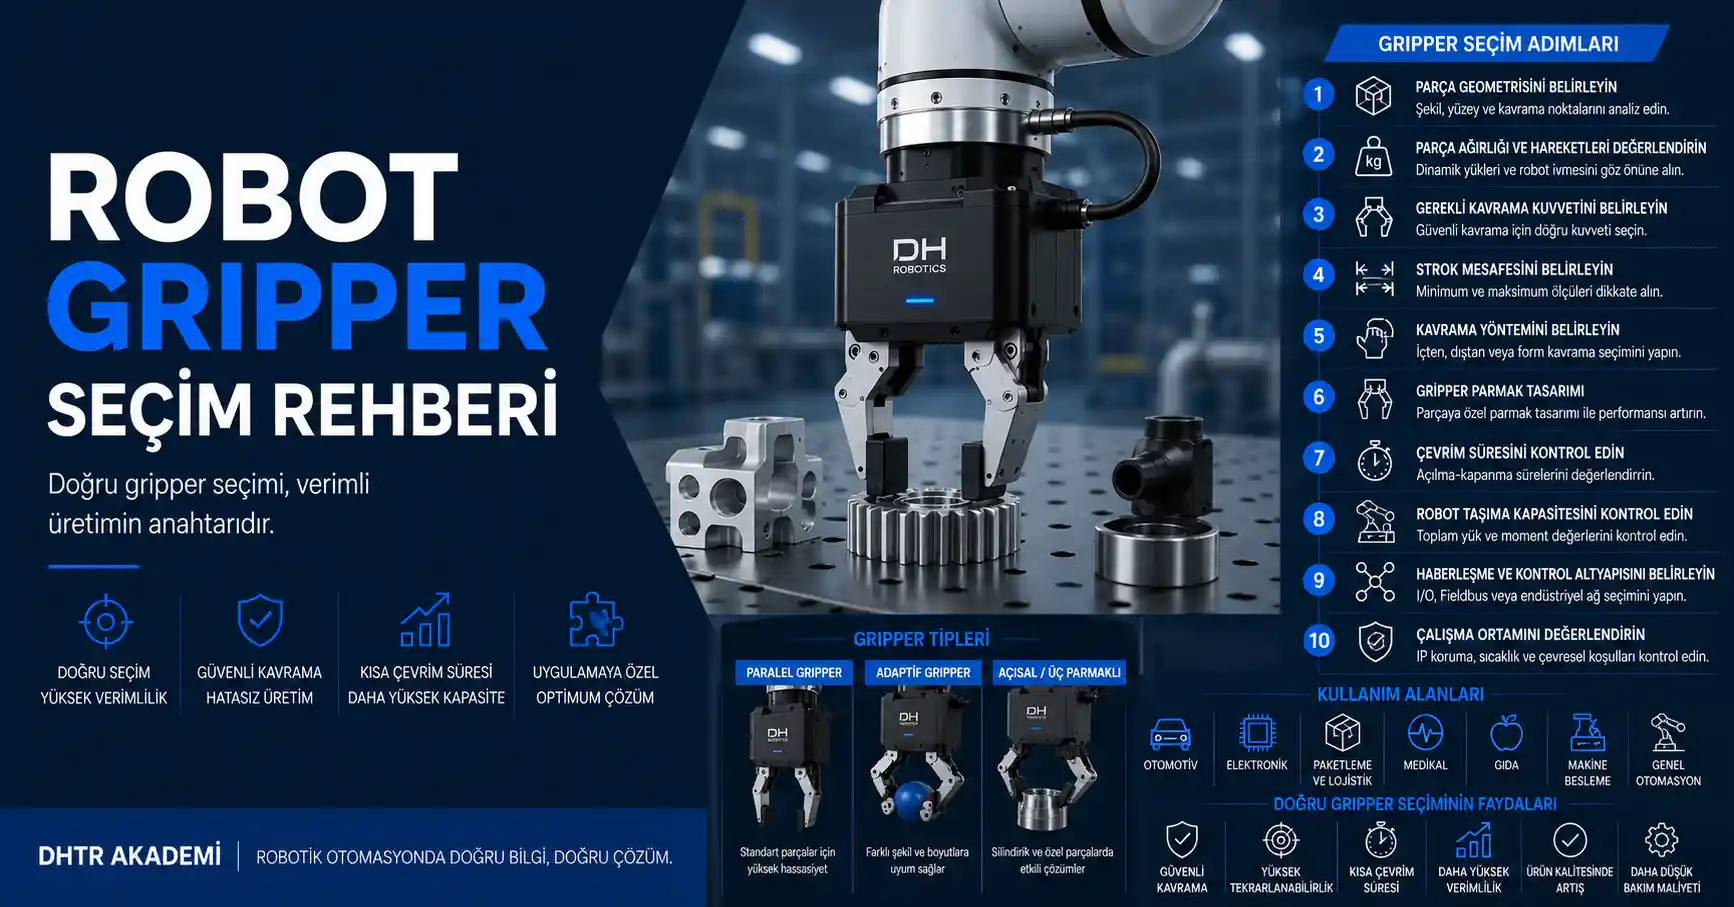
Gripper seçiminde değerlendirilmesi gereken diğer parametreleri incelemek için DHTR-006 – Robot Gripper Seçim Rehberi yazımıza göz atabilirsiniz.
Kavrama Kuvveti Neden Önemlidir?
Yetersiz kavrama kuvveti, robot hareketi sırasında parçanın kaymasına veya tamamen gripperdan ayrılmasına neden olabilir.
Ancak çözüm, her zaman mümkün olan en yüksek kavrama kuvvetini kullanmak değildir.
Gereğinden yüksek kuvvet;
Plastik parçaların deformasyonuna,
Hassas yüzeylerde iz oluşmasına,
İnce cidarlı parçaların şekil değiştirmesine,
Elektronik komponentlerin zarar görmesine,
Ürün toleranslarının bozulmasına
neden olabilir.
Amaç maksimum kavrama kuvvetini değil, proses için gerekli güvenli kavrama kuvvetini belirlemektir.
Elektrikli gripperların önemli avantajlarından biri de kuvvetin uygulamaya göre ayarlanabilmesidir. Bu konu hakkında DHTR-001 – Elektrikli Gripper Nedir? içeriğimizi inceleyebilirsiniz.
Gripper Kavrama Kuvveti Nasıl Hesaplanır?
Temel bir sürtünmeli kavrama örneğini ele alalım.
İki paralel çene parçayı karşılıklı yüzeylerinden kavrıyor ve ürün, çeneler ile parça arasındaki sürtünme sayesinde tutuluyor olsun.
Basitleştirilmiş statik durumda temel ilişki şu şekilde düşünülebilir:
F = (m × g × S) / (n × μ)
Burada:
F: Her temas noktasında gerekli normal kavrama kuvveti
m: Parça kütlesi
g: Yerçekimi ivmesi
S: Güvenlik katsayısı
n: Yükü taşıyan etkin temas yüzeyi/çene sayısı
μ: Gripper parmağı ile ürün arasındaki sürtünme katsayısı
Bu ifade kavrama kuvvetinin mantığını anlamak için kullanılabilecek basitleştirilmiş bir yaklaşımdır.
Gerçek uygulamada robotun ivmesi, hareket yönü, kavrama geometrisi, ağırlık merkezi ve üretici tarafından verilen gripper kuvvet tanımı ayrıca dikkate alınmalıdır.
Robot İvmesi Kavrama Kuvvetini Nasıl Etkiler?
Robot sabit durumda parçayı tutarken temel olarak yerçekimine karşı çalışır. Ancak üretim sırasında robot sürekli hızlanır ve yavaşlar.
Robot ivmelendiğinde parçaya etki eden dinamik kuvvet:
F = m × a
ilişkisiyle değerlendirilir.
Burada a, robot hareketinden kaynaklanan ivmedir.
Örneğin robotun yüksek hızla aşağı yönlü hareket edip aniden yavaşlaması, kavrama sistemi üzerinde statik durumdan daha yüksek yük oluşturabilir.
Bu nedenle özellikle yüksek çevrim hızına sahip robotik uygulamalarda gripper hesabının yalnızca parçanın kilogram değerine göre yapılması doğru değildir.
Sürtünme Katsayısı Neden Önemlidir?
Sürtünmeli kavramada gripperın parçayı taşıma kabiliyeti, çene ile ürün arasındaki sürtünmeye doğrudan bağlıdır.
Metal bir gripper parmağının pürüzsüz metal parçaya temas etmesi ile elastomer kaplı bir parmağın aynı ürüne temas etmesi aynı sonucu oluşturmaz.
Sürtünme katsayısı yükseldikçe aynı parçayı tutmak için gerekli normal kavrama kuvveti azalabilir.
Ancak yüksek sürtünme tek başına yeterli değildir. Kullanılan temas malzemesi;
Ürüne zarar vermemeli,
Aşınmaya dayanıklı olmalı,
Yağ ve proses sıvılarından etkilenmemeli,
Tekrarlanabilir kavrama sağlamalıdır.
Bu nedenle gripper parmak tasarımı, kavrama kuvveti hesabının ayrılmaz bir parçasıdır.
Form Kavrama ve Sürtünmeli Kavrama Arasındaki Fark
Her gripper uygulamasında ürün yalnızca sürtünme ile tutulmaz.
Sürtünmeli kavrama
Çeneler ürüne normal kuvvet uygular ve oluşan sürtünme kuvveti parçanın kaymasını önler.
Bu yöntemde sürtünme katsayısı ve kavrama kuvveti kritik öneme sahiptir.
Form kavrama
Gripper parmakları ürün geometrisine uygun tasarlanır ve parça mekanik olarak sınırlandırılır.
Örneğin silindirik bir parçaya uygun V profilli parmak tasarımı, parçanın kavrama sırasında merkezlenmesine ve hareketinin mekanik olarak sınırlandırılmasına yardımcı olabilir.
Uygun form kavrama kullanılması bazı uygulamalarda gerekli kavrama kuvvetini azaltabilir ve proses güvenilirliğini artırabilir.
Güvenlik Katsayısı Nasıl Belirlenir?
Teorik hesap sonucunda bulunan minimum kavrama kuvveti doğrudan gripper seçim değeri olarak kullanılmamalıdır.
Gerçek üretimde;
Parça toleransları,
Yüzey değişimleri,
Yağlanma,
Titreşim,
Robot ivmesi,
Kavrama konumundaki sapmalar,
Parmak aşınması
gibi değişkenler bulunur.
Bu nedenle uygulamaya uygun bir güvenlik katsayısı kullanılmalıdır.
Ancak her robot uygulaması için geçerli tek bir güvenlik katsayısı yoktur. Gerekli değer; kavrama yöntemi, robot hareketleri, ürünün oluşturduğu risk ve gripper üreticisinin teknik önerileri dikkate alınarak belirlenmelidir.
Özellikle parçanın düşmesinin makineye veya çevredeki kişilere risk oluşturabileceği uygulamalarda kavrama güvenliği ayrıca değerlendirilmelidir.
Elektrikli Gripperlarda Kuvvet Kontrolü
Elektrikli gripperlarda kavrama kuvveti belirli aralıklar içerisinde yazılım üzerinden ayarlanabilir.
Bu özellik özellikle aynı üretim hattında farklı ürünlerin işlendiği uygulamalarda önemli avantaj sağlar.
Örneğin aynı gripper;
Hassas plastik bir ürünü düşük kuvvetle,
Metal bir parçayı daha yüksek kuvvetle
kavrayacak şekilde farklı ürün reçeteleriyle çalıştırılabilir.
Böylece mekanik gripper değişimi yapılmadan farklı ürünlerin kavrama parametreleri otomasyon sistemi üzerinden yönetilebilir.
Elektrikli ve pnömatik sistemlerin bu açıdan farklarını DHTR-005 – Elektrikli ve Pnömatik Gripper Karşılaştırması yazımızda ayrıntılı olarak ele aldık.
Gripper Kuvveti Seçerken Yapılan Yaygın Hatalar
Kavrama kuvveti belirlenirken en sık yapılan hatalardan biri yalnızca ürün ağırlığına bakmaktır.
Bunun dışında;
Robot ivmesini hesaba katmamak,
Sürtünme katsayısını göz ardı etmek,
Kavrama yönünü değerlendirmemek,
Ağırlık merkezini dikkate almamak,
Gereğinden yüksek kuvvet kullanmak,
Gripper parmak tasarımını hesaba katmamak,
Üreticinin kuvvet tanımını kontrol etmemek
hatalı seçimlere neden olabilir.
Özellikle katalog karşılaştırması yapılırken maksimum kavrama kuvvetinin nasıl tanımlandığı kontrol edilmelidir. Değer toplam çene kuvvetini, tek çene kuvvetini veya belirli bir parmak uzunluğunda elde edilen kuvveti ifade edebilir.
Bu nedenle farklı gripper modellerinin katalog değerleri doğrudan karşılaştırılmadan önce üreticinin teknik dokümanındaki ölçüm koşulları incelenmelidir.
Kavrama Kuvveti İçin Kısa Kontrol Listesi
Kontrol Noktası
Değerlendirilecek Parametre
Parça
Kütle, geometri ve yüzey yapısı
Robot hareketi
Maksimum hız ve ivme
Kavrama yönü
Yatay, dikey veya değişken
Temas
Sürtünme katsayısı ve yüzey alanı
Parmak tasarımı
Sürtünmeli veya form kavrama
Ağırlık merkezi
Kavrama noktasına olan mesafe
Güvenlik
Uygulamaya uygun güvenlik katsayısı
Ürün hassasiyeti
İzin verilen maksimum temas kuvveti
Gripper
Üreticinin kuvvet tanımı ve çalışma aralığı
Bu parametrelerin birlikte değerlendirilmesi, yalnızca parçayı tutabilen değil, robotun tüm hareket profili boyunca güvenilir çalışan bir kavrama sistemi oluşturulmasını sağlar.
DH Robotics Elektrikli Gripperlarda Kavrama Kuvveti
DH Robotics elektrikli gripper ailesinde farklı strok ve kavrama kuvveti ihtiyaçlarına yönelik çeşitli ürün serileri bulunmaktadır.
Uygun model belirlenirken yalnızca katalogdaki maksimum kavrama kuvvetine göre seçim yapılmamalıdır. Parçanın geometrisi, robot hareketleri, parmak uzunluğu, kavrama yöntemi ve proses gereksinimleri birlikte değerlendirilmelidir.
Paralel kavrama yapısının çalışma prensibini daha ayrıntılı incelemek için DHTR-002 – Paralel Gripper Nedir?, farklı geometrilere uyum sağlayan çözümler için ise DHTR-003 – Adaptif Gripper Nedir? içeriklerimizi inceleyebilirsiniz.
DH Robotics'in Türkiye distribütörü Elektrodeha Mühendislik olarak; uygulamaya uygun gripper seçimi, kavrama değerlendirmesi, mekanik entegrasyon ve robotik otomasyon çözümleri konusunda mühendislik desteği sunuyoruz.
Sonuç
Gripper kavrama kuvveti, robotik otomasyon sistemlerinde güvenilir parça taşımanın temel parametrelerinden biridir. Ancak doğru kuvvet değeri yalnızca parçanın ağırlığından hareketle belirlenemez.
Robot ivmesi, kavrama yönü, sürtünme katsayısı, parmak geometrisi, ağırlık merkezi ve güvenlik gereksinimleri birlikte değerlendirilmelidir.
Gereğinden düşük kuvvet parçanın kaymasına veya düşmesine, gereğinden yüksek kuvvet ise ürünün deformasyonuna yol açabilir. Bu nedenle doğru yaklaşım, mümkün olan en güçlü gripperı seçmek değil; uygulamanın ihtiyaç duyduğu kontrollü ve güvenli kavramayı sağlayacak sistemi tasarlamaktır.
İlgili Makaleler
⬅ DHTR-006 – Robot Gripper Seçim Rehberi
➡ DHTR-008 – Gripper Strok Mesafesi Nedir ve Nasıl Seçilir?